跳到正文

孔乙己

运动控制算法工程师

专注于上半身(机械臂 / 双臂)的动力学建模、参数辨识与传统运动控制,以及 VLA 模型。习惯把算法背后的数学推一遍再落地,并把推导过程写成长文发布在博客里。

  • 广东 · 深圳
  • 硕士研究生 · 广东工业大学
  • 方向:上半身运控(机械臂 / 双臂)· VLA

成果展示

全部 8 项

机器人动力学建模与参数辨识

从符号化动力学建模,到激励轨迹设计、闭环数据采集、基参数辨识,再到完整惯性参数恢复

一套可复用的机械臂动力学建模与参数辨识流程,在 RRR 三轴与 Franka Panda 七轴上完成闭环实验与独立轨迹验证,正在引入 Stribeck 摩擦让仿真条件更贴近实机关节。

−93.0%RRR 独立验证力矩 RMSE,0.4964 → 0.0350 N·m
−86.8%Franka 独立验证力矩 RMSE,0.4354 → 0.0576 N·m
满秩RRR 22/22、Franka 62/62 基参数线性无关
29×Franka 回归矩阵求值,56.4 s → 1.9 s
验证 RMSE 降低 86.8%基参数 62/62 满秩回归速度提升 29 倍PythonMuJoCoSymPySciPyNumPy
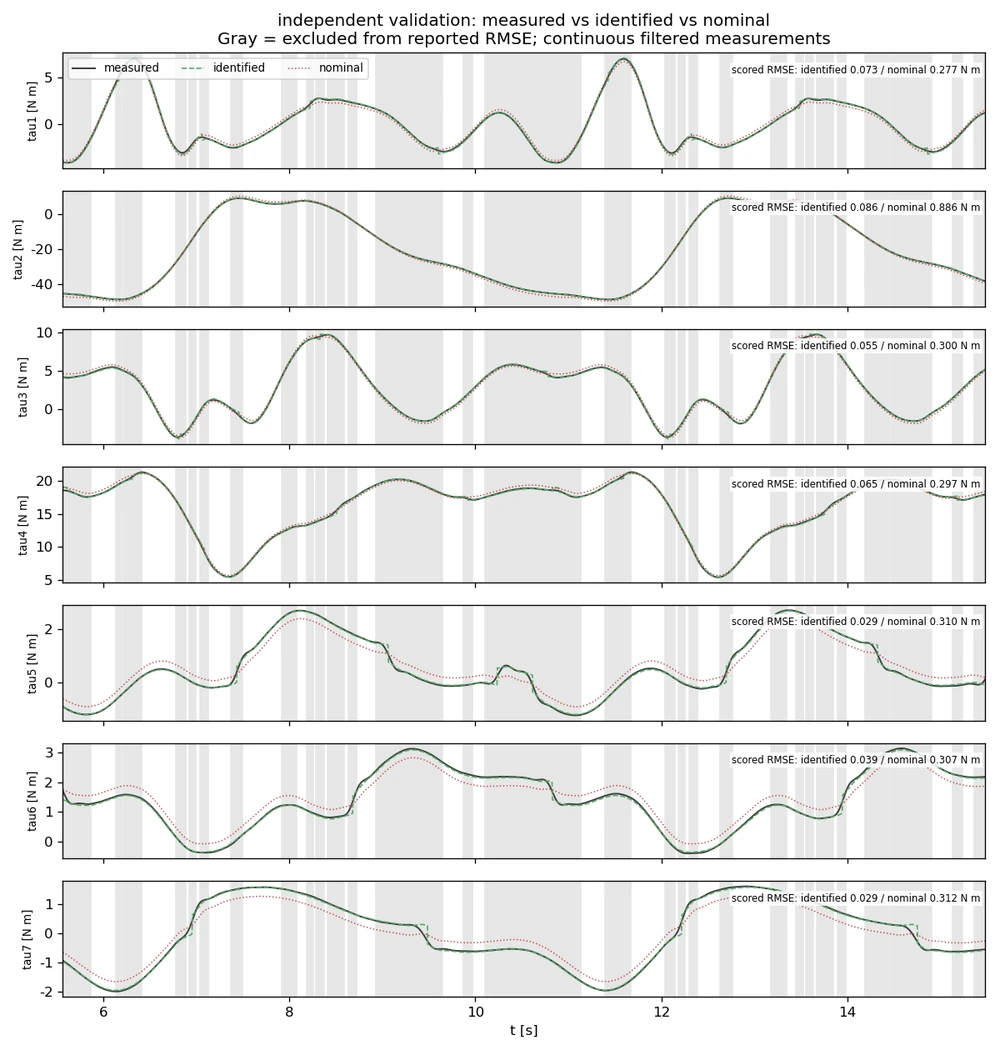
Franka 独立验证轨迹上的逐轴力矩预测误差
Franka 独立验证轨迹上的逐轴力矩预测误差(模型预测 vs 实测)。灰底为低速剔除区间,白底为参与评分的样本。
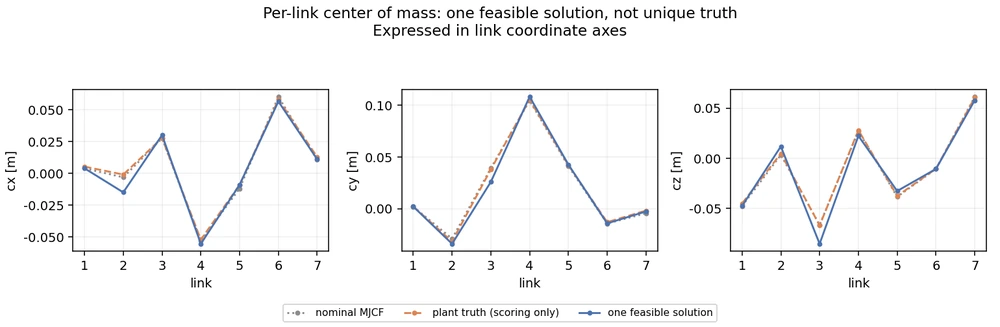
Franka 连杆质心:名义模型 / 对象真值 / 恢复结果
惯性参数恢复:各连杆质心(名义模型 / 对象真值 / 恢复结果,用各连杆坐标系表示)。恢复结果整体通过惯量正定与三角不等式检查。
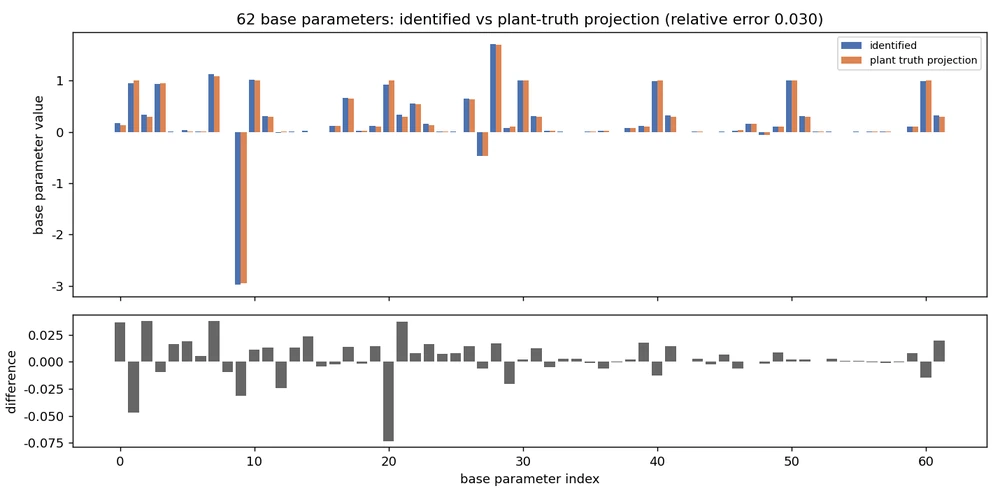
Franka 基参数辨识值与对象真值对照
62 个基参数的辨识值与对象真值逐项对照。

接触与力控失败案例的确定性复现

把力控失稳从『偶发现象』变成可执行的实验资产:场景、判据、日志、回放,缺一不可。

一个 MuJoCo 力控失败复现台:把接触冲击、刚度失配、法向误差等失稳机制写成带判据的确定性场景,固定种子即可逐样本回放。动力学前馈直接复用已辨识模型,不重做辨识。

MuJoCo 确定性场景失败判据即可执行断言指标待首批实验报告PythonMuJoCo阻抗 / 导纳控制力位混合控制

VLA 到低层控制的桥接执行层

用确定性策略替身隔离出『动作块 → 伺服周期』这一层,把插值、限幅与安全包络做成可单独评测的模块。

一个 VLA 执行层桥接模块:低频动作块经校验、插值与安全包络监督后下发到高频控制环。策略侧先用录制序列与脚本化替身驱动,不依赖 GPU 推理即可做故障注入评测。

动作块 → 伺服周期桥接故障注入评测指标待首批实验报告PythonMuJoCo轨迹插值在线重参数化

双臂协同与相对 / 全身约束控制

把『两臂共持的闭链相对约束』与『全身层面的限位、自碰撞约束』统一进同一个 QP,在双七轴仿真平台上闭环验证。

一个双臂协同控制仿真模块:协同任务空间 + 相对位姿等式约束 + 全身不等式约束的统一 QP,在 MuJoCo 双七轴平台上验证共持搬运与对称装配场景,并评测约束不可行时的降级行为。

相对约束 + 全身约束统一 QP双七轴 MuJoCo 平台指标待首批实验报告PythonMuJoCo二次规划冗余机械臂

关于我

更多

我在上半身(机械臂 / 双臂)的传统运动控制(动力学、参数辨识、运动规划)与 VLA 方向持续投入, 习惯把算法背后的数学推导、工程取舍与踩过的坑整理成长文,发布在博客里。

欢迎通过邮箱或GitHub与我交流。