机械臂逆运动学:从机构结构到连续运动
让末端沿轨迹移动,也让手臂在末端不动时改变构型。
我给 UR5e、Lite 6、iiwa 14 和 Panda 写了一套逆运动学求解器,想弄清楚同一个末端位姿能对应哪些构型,以及怎样沿着一条路径稳定地选解。上面的动画把末端的位置和朝向固定下来,展示手臂还能怎样改变构型。
六轴机械臂的不同解通常是离散分支,所以我让 UR5e 和 Lite 6 停在一个解上,再直接切到另一个解,没有在两个构型之间插值。七轴在一般非奇异位姿下还留有一维冗余,我沿着这维自由度逐帧求解,让 iiwa 和 Panda 在末端不动时连续活动。
分型号看固定末端动画与实验记录
UR5e · 平行轴闭式解
八个独立候选各停留 1.5 秒,直接切换。这是在比较有效构型,不表示一条可以执行的换支轨迹。
Lite 6 · 球腕闭式解
同样直接切换八个候选。关节之间的直线插值通常无法保持原来的末端位姿。
iiwa 14 · 臂型角闭式自运动
我选取 ψ = 6°–156° 这段稳定区间往返,每帧重新求解。画出的肘部圆半径约 19.75 cm,运动弧为 150°;这段区间不是限位的精确边界。
Panda · 指定 q7 的数值延拓
q7 在约 −1.13454 至 −0.13454 rad 之间往返。每一帧固定当前指定的 q7,用上一帧热启动,只对其余六轴做 DLS;求解器报告每帧 1–5 次迭代。
四段各 240 帧、20 fps、12 秒,共 960 帧,位置、姿态与关节限位全部通过本次检查。位姿容差为 10⁻⁵ m / 10⁻⁵ rad,最大误差约为 1.94 × 10⁻⁶ m / 1.08 × 10⁻⁸ rad。iiwa、Panda 的最大相邻关节变化范数分别约为 0.0381、0.1094 rad,最小限位裕度分别约为 0.5717、0.0869 rad;连续自运动还单独检查了循环接缝。这里展示的只是各自目标下的一段局部解族,逐帧记录见 pose_metrics.json。
给定目标位置 和姿态 ,逆运动学要找到同时满足二者与关节限位的关节角。我采用模型指定的末端/法兰坐标系作为 TCP,把四台机械臂接到同一组位姿、雅可比接口上,再从 MuJoCo 中读取关节轴,检查连续三轴是否平行或共点。
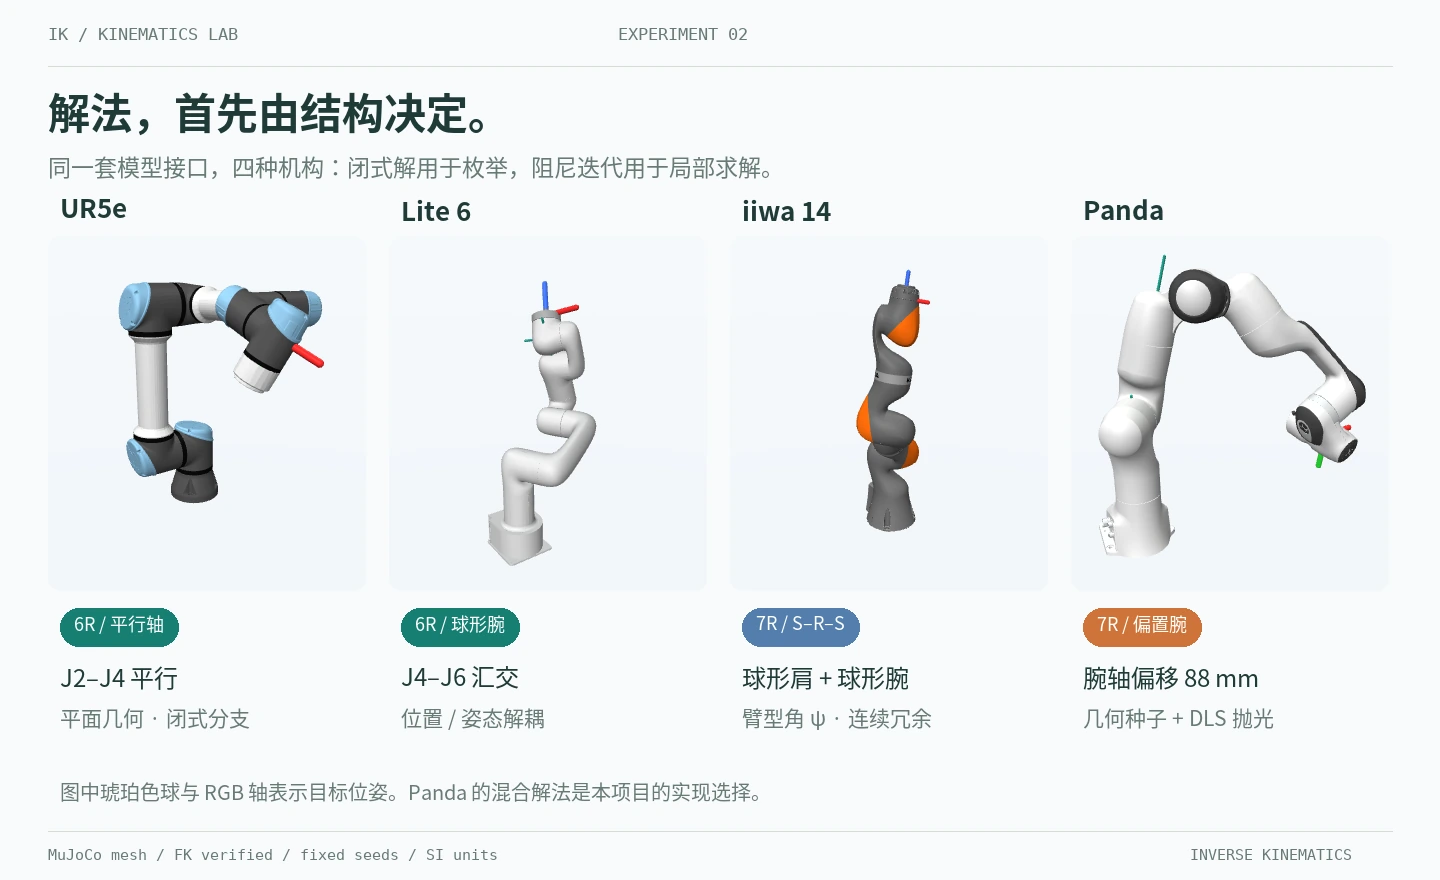
对 6R 串联机构,连续三轴共点或连续三轴相互平行都是 Pieper 准则给出的闭式求解充分条件,条件范围可对照 IK-Geo 原始论文。UR5e 的 J2–J4 平行,Lite 6 的 J4–J6 共点,正好覆盖这两条路线。它们是充分条件,没检测到这些结构不能据此断言不存在闭式解;iiwa 虽然也有球腕,却是 7R,还要处理冗余参数。
我先从目标位姿去掉工具偏移,用固定侧向偏移求肩角;再由目标末轴方向确定平面末段的方向。扣除这段之后,剩余位置问题可以交给平面 2R,用余弦定理求肘上、肘下两种构型,再恢复腕部旋转。
设两杆长度为 ,扣除偏移后的平面目标为 ,核心计算是:
是几何夹角,转成模型关节角时还需处理零位偏角和轴方向。UR 的腕部没有三轴共点,所以这里还用到了目标姿态,不能直接套用球腕的位置/姿态解耦。具体分支处理见 Ur5eSolver。
球腕的三个关节都绕同一个腕心 转,转动它们不会改变腕心的位置。我先根据目标求腕心:
是 TCP 坐标系中从腕心到 TCP 的固定偏移,由模型测量;本例 Lite 6 中为零。前三轴把腕心送到目标,剩下的旋转在实测腕轴基底中做 Z–Y–Z 分解。肩、肘、腕的选择组合成不同候选,再逐个做限位和正运动学检查。实现见 Lite6Solver。
固定肩心 、腕心 和两段臂长后,肘点必须同时落在两个球面上。一般非退化情况下,交线是一个圆;我用臂型角 指定肘点在圆上的位置:
是圆心和半径, 是圆面内的正交单位向量。指定肘点后,我用上臂方向和肘轴构造肩部旋转,再提取肩角、肘角与腕角。臂型角是整条手臂的构型参数,并不是某一个关节角。 同一个角度也可能对应多个分支,仍要检查限位,见 SrsSolver。
肘部圆的圆心和半径怎样算
两段臂长为 ,令 、,则:
这描述的是肘点的几何可达圆,整圈是否有连续合法的关节解,还取决于分支和关节限位。
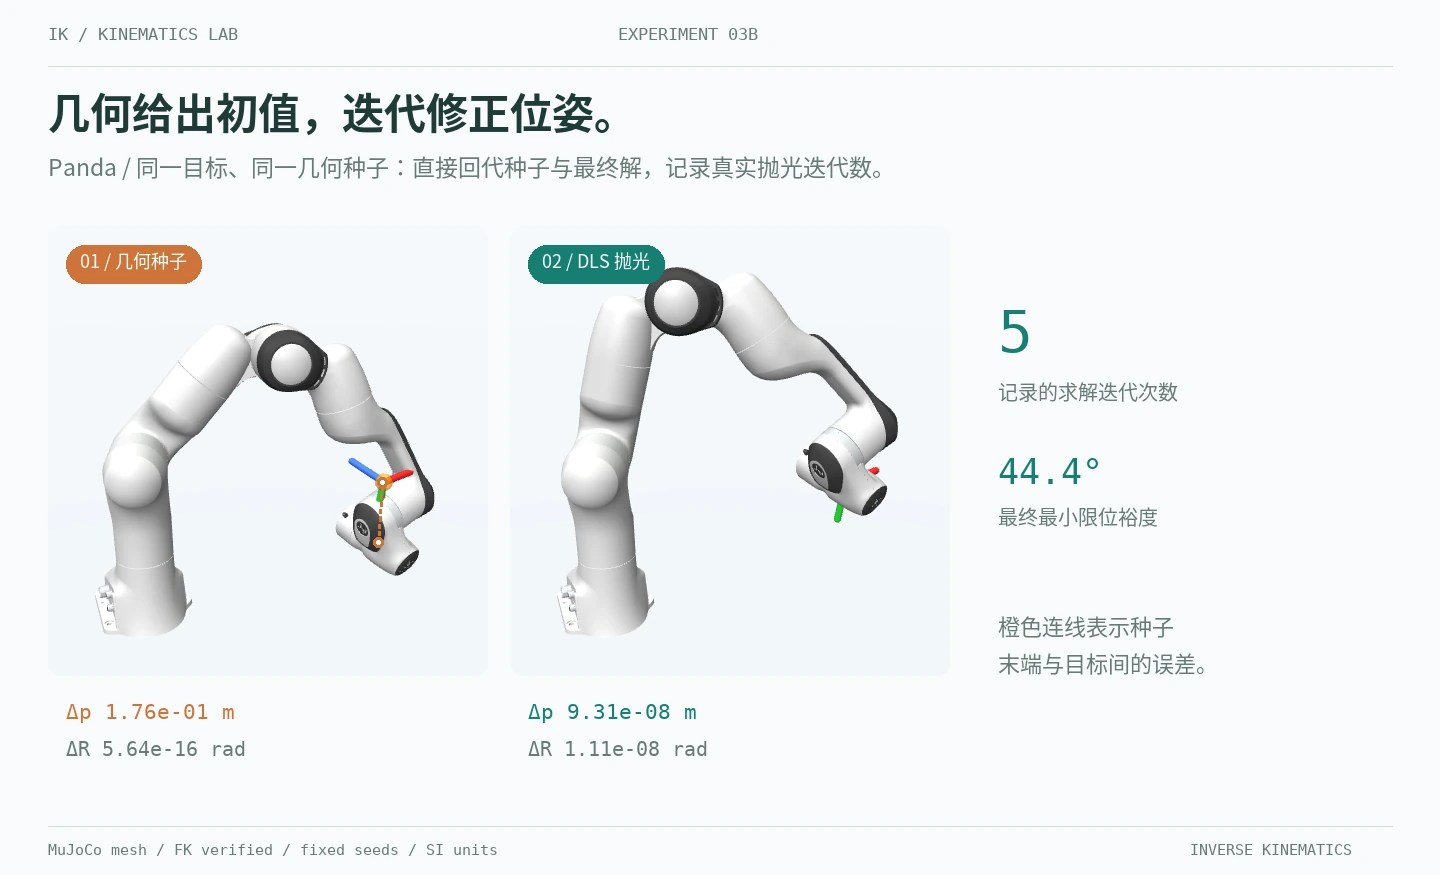
Panda 有约 0.088 m 的腕部偏移,这里的理想 S-R-S 几何不能精确解耦。我扫描腕心偏移方向和臂型角,构造有几何结构的初值,再用完整位姿的 DLS 修正。几何种子还不是有效逆解,最终要回到模型里检查位置和姿态。
开头的 Panda 自运动用的是另一条明确的约束:每帧指定 ,删除雅可比第七列,只求其余六轴,并用上一帧作为初值。这样可以沿本例的一段局部解族延拓,固定关节在单次求解中始终固定。几何种子与延拓分别见 analytic.py、pose_data.py。
这是我的实现选择,不意味着 Panda 没有解析逆解。He 与 Liu(2021)的实现 就使用 q7 作为冗余参数。项目中的 Panda MDH 参数仍在代码中显式定义,并与 MuJoCo 正运动学互校。
四台机械臂的静态多解图集
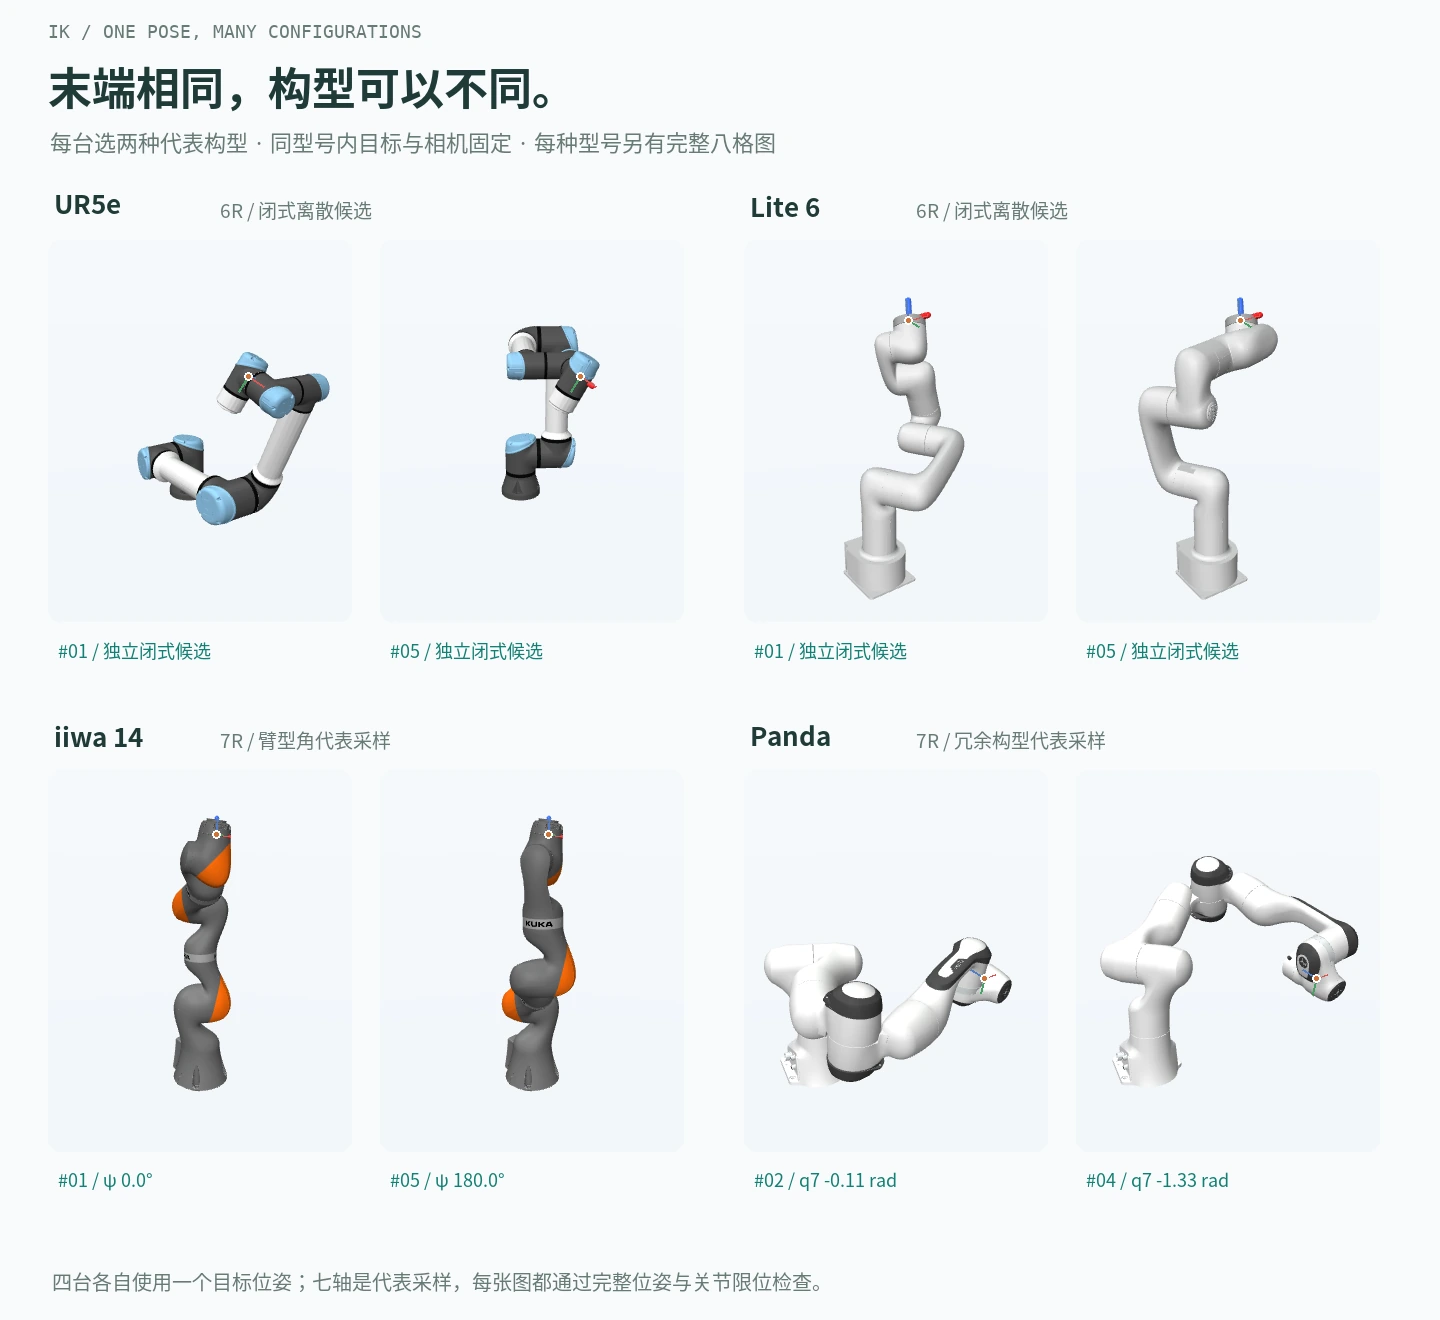
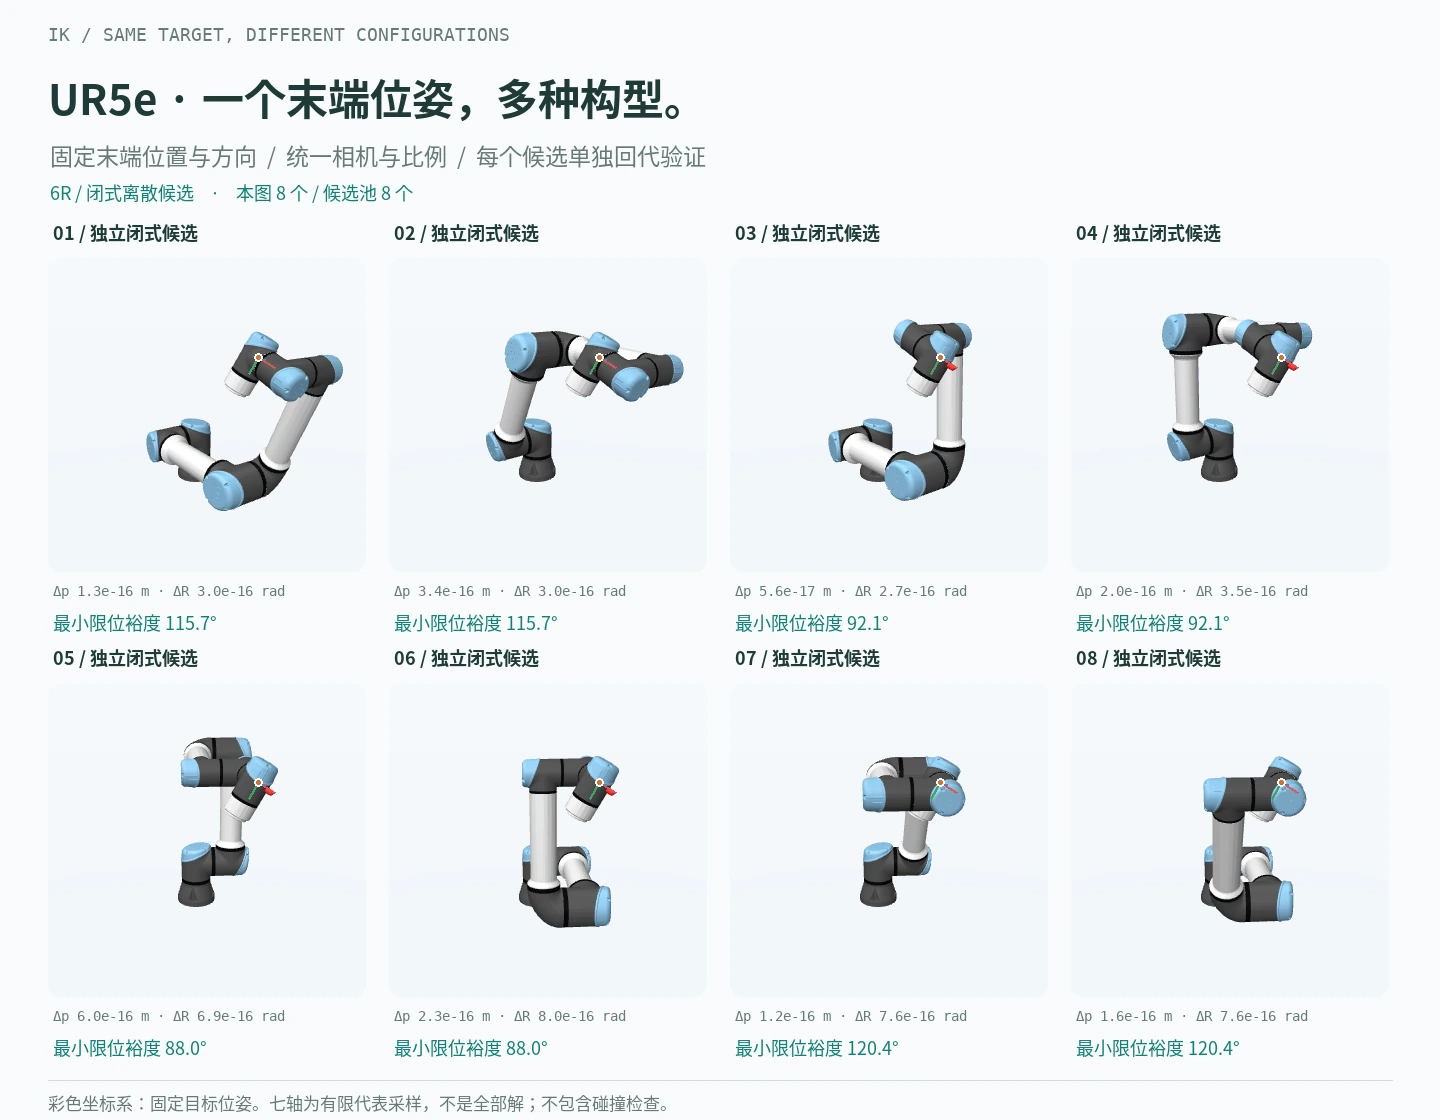
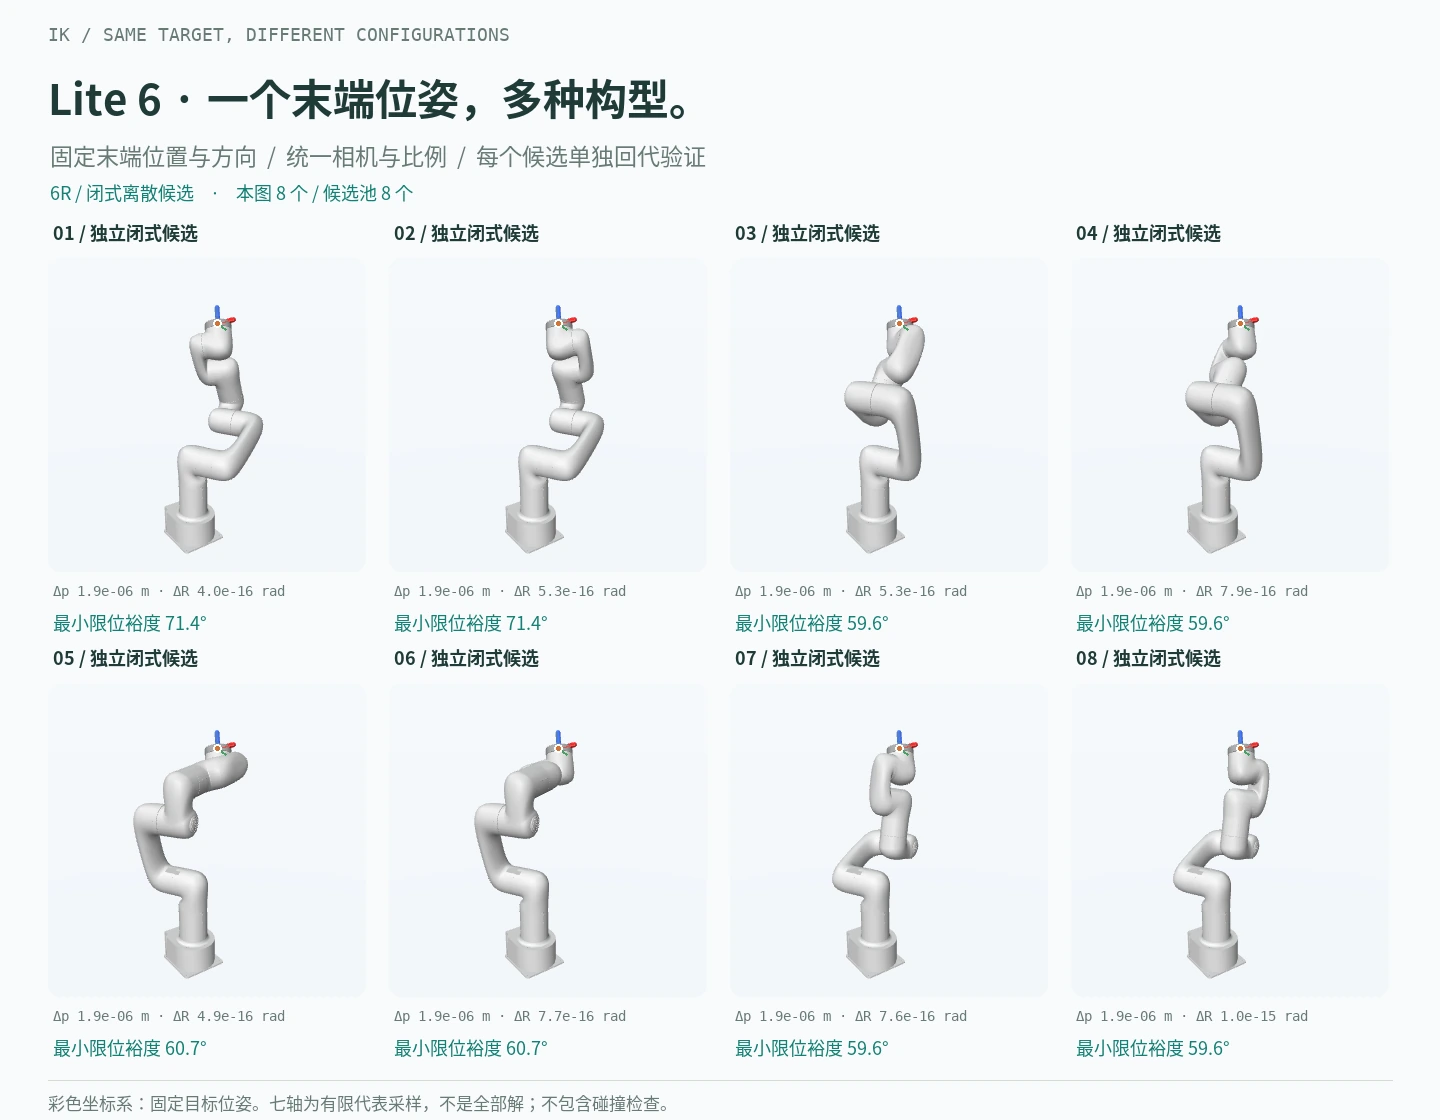
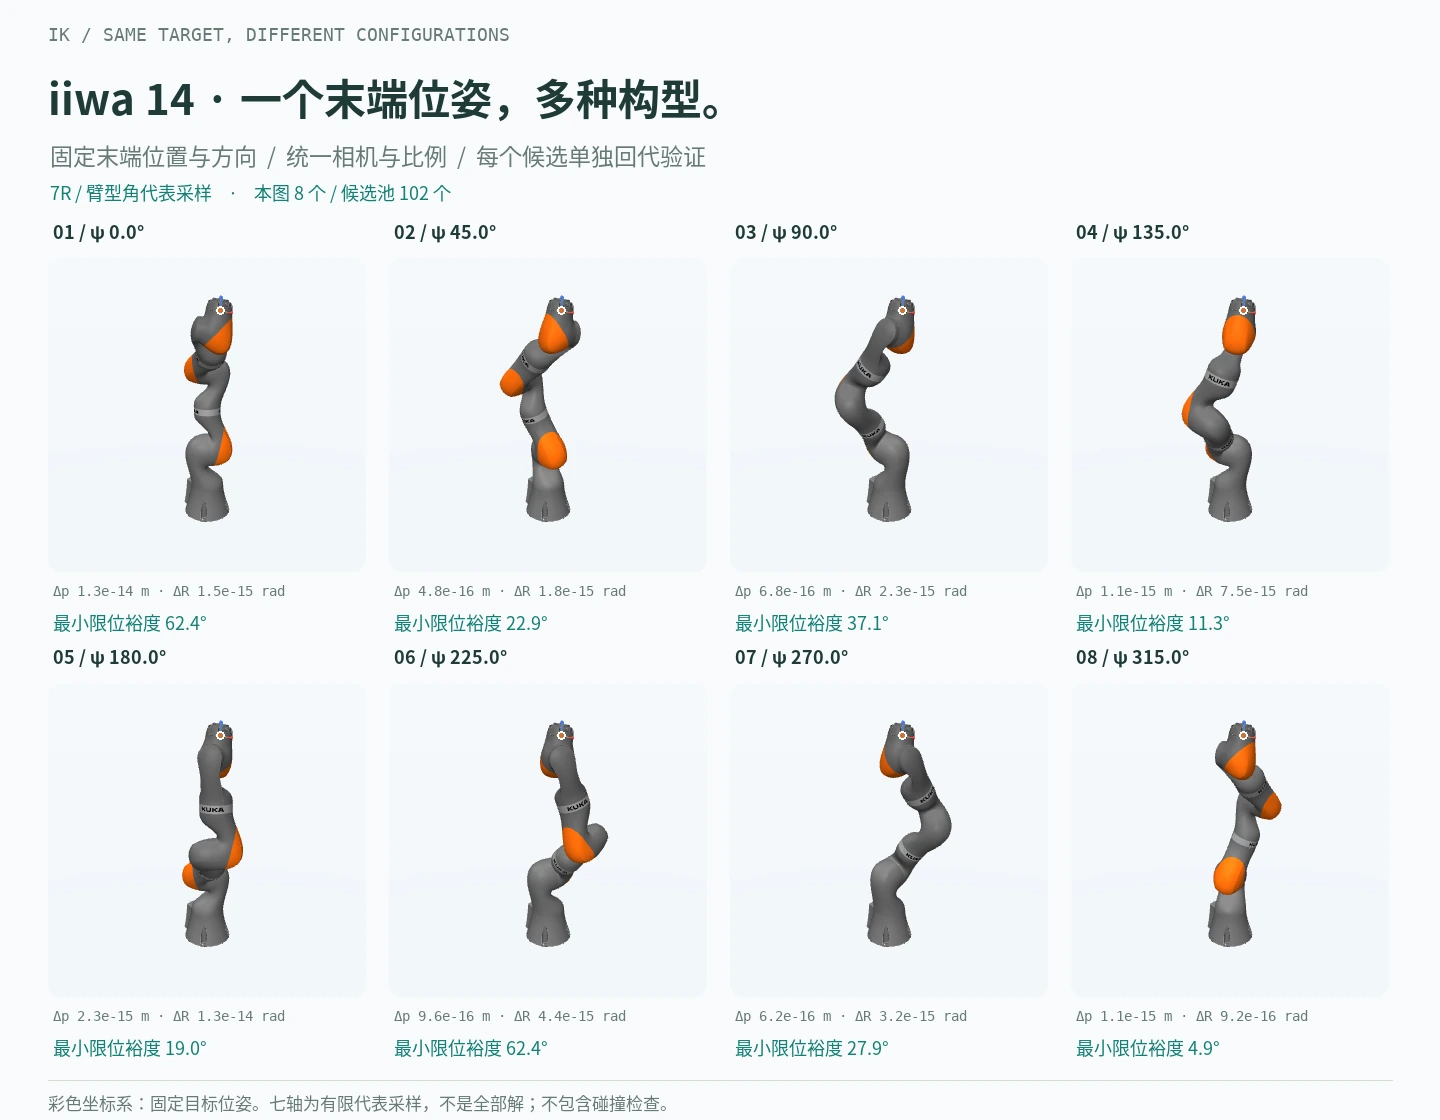
六轴图集保留本目标下返回的八个离散候选。iiwa 从 16 个臂型角网格得到的 102 个合法构型中按 45° 间隔选八个;Panda 沿局部 q7 解族保留 50 个内部候选,再按几何差异选八个,所选构型的最小限位裕度为 0.0567 rad。七轴的八个构型只是代表样本,不是全部解。
UR5e
Lite 6
iiwa 14
Panda
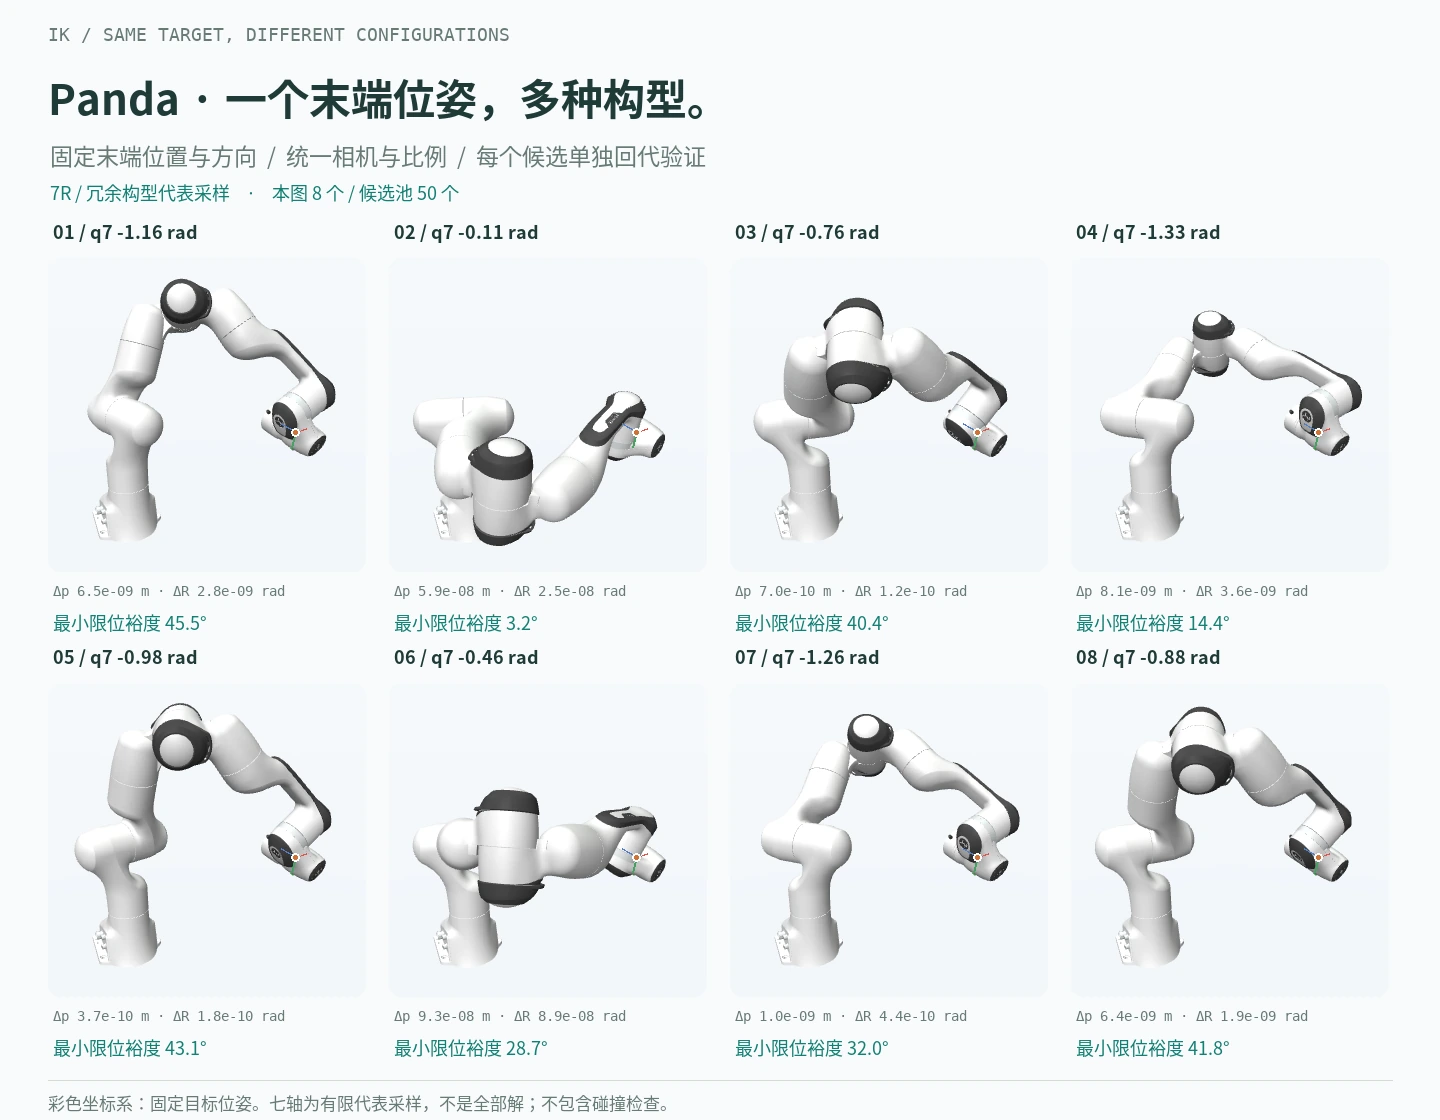
Panda 扫描在数值未收敛处停止,不能据此认定解集边界。候选与筛选记录见 solution_metrics.json。
固定末端让我看清了多解,下一步是让末端移动。我先在笛卡尔空间画出目标,再对每一点求关节角,检查实际末端能否沿线走过去,同时保持朝向不变。
UR5e、iiwa 和 Panda 的直线长 1.12 m、圆半径 40 cm;Lite 6 分别为 68 cm、26 cm。六轴每一帧选取最靠近上一解的闭式候选;iiwa 固定 再选分支;Panda 固定的是 ,对其余六轴做 DLS。这里固定第三关节,开头的固定末端动画才扫描第七关节。
最近邻选解使用实际的限位内关节坐标:
是当前帧返回的合法候选集。我还检查相邻帧、视频首尾接缝,以及从末帧重新求解首目标后是否回到起始构型;不能通过模 隐藏跳变。这仍是局部选解策略,不能保证任意目标路径都有连续解。实现见 path_data.py。
分型号看直线与圆周视频
UR5e · 直线
UR5e · 末端圆周
Lite 6 · 直线
Lite 6 · 末端圆周
iiwa 14 · 直线
iiwa 14 · 末端圆周
Panda · 直线
Panda · 末端圆周
路径采样、误差与关节插值对照
直线目标为 ,视频以余弦进度往返;圆周目标为 ,沿整圈前进,两者的目标旋转都保持不变。八条路径各 240 帧、20 fps、12 秒,共 1920 帧,全部通过 10⁻⁵ m / 10⁻⁵ rad 位姿容差与限位检查。相邻帧及循环接缝的关节变化范数均小于 0.1 rad,详见 path_metrics.json。
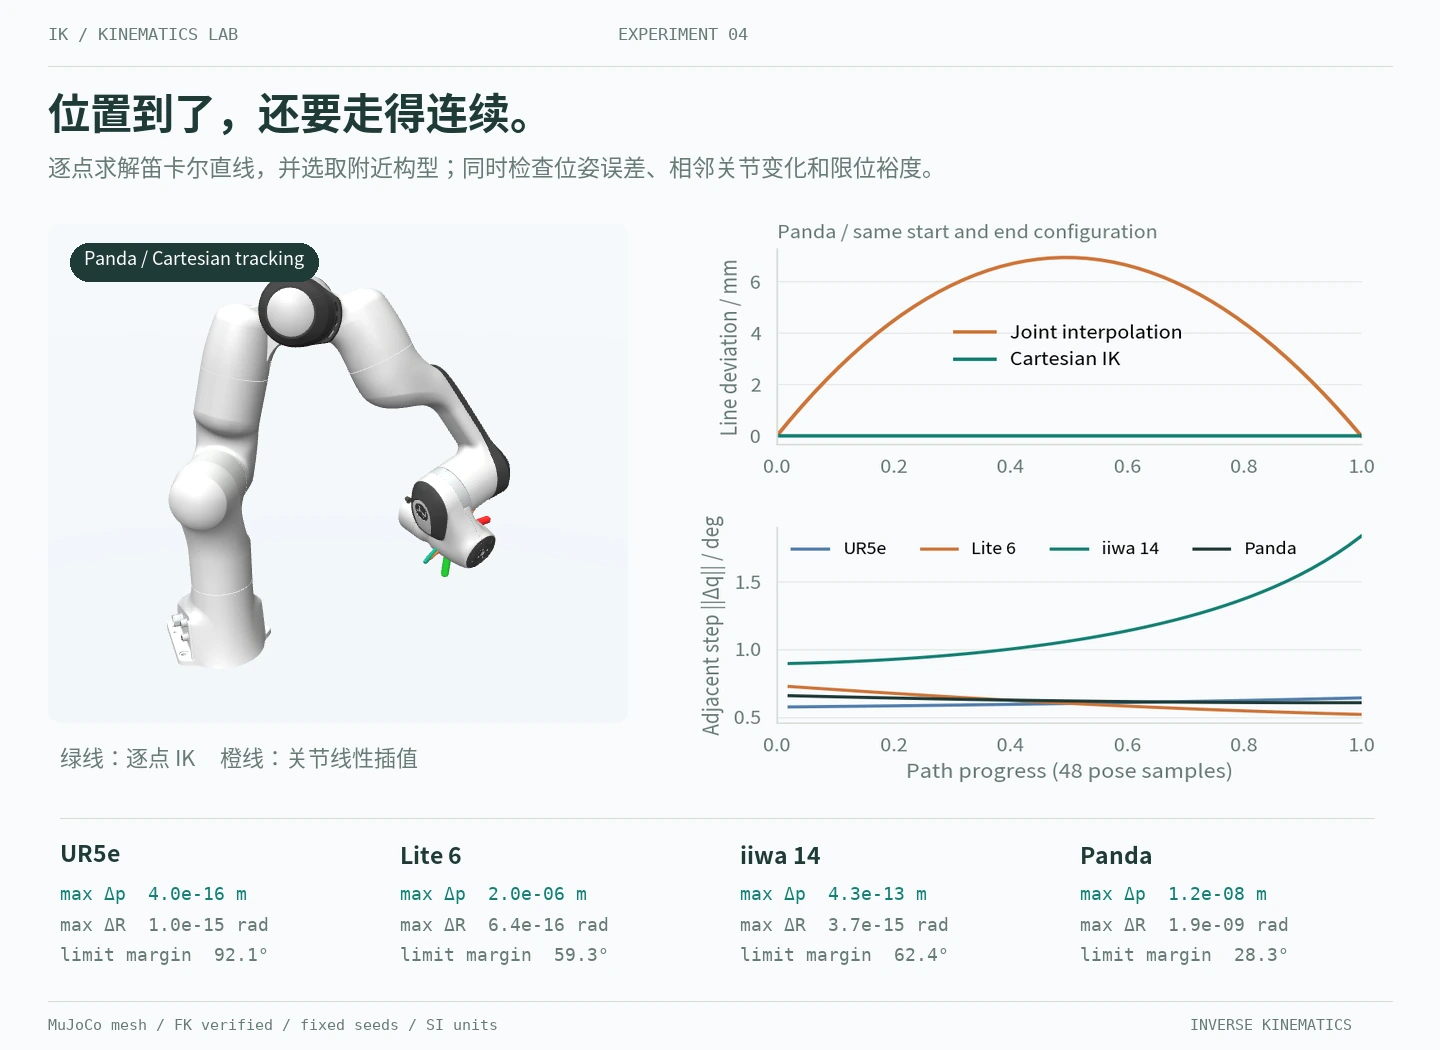
这张图来自另一组各 48 点的位置/姿态插值短路径。上图的绿色曲线是 Panda 逐点 IK,橙色曲线只在相同端点的关节角之间插值:关节空间里的直线不会自然变成末端的直线。四台的关节插值路径到目标直线的最大偏离依次为 4.03、3.60、13.94、6.94 mm(UR5e、Lite 6、iiwa、Panda)。
下图记录四台的相邻关节变化,最大范数依次为 0.0112、0.0127、0.0320、0.0115 rad;Panda 短路径的最小限位裕度为 0.494 rad。这些数值属于 portfolio_metrics.json 的独立实验。路径没有分配真实时间,关节步长不能直接当作速度或加速度,也不保证采样点之间的所有约束。
做 iiwa 自运动时,我发现一个容易混淆的地方:每个臂型角都有解,并不意味着这些解能连成一圈。开头选用的 6°–156° 只是稳定展示段,于是我沿着当前解支继续求,看看它在哪里碰到限位。
原因要同时看几何和限位。本目标的肘圆水平投影围住肩轴,沿同一个连续肩分支走完一圈时,J1 需要累计转过 360°,而模型只允许约 ±170°、总共 340° 的行程。我还把相邻臂型角的合法候选连成图,检查是否存在绕过当前分支限制的连接链;本次扫描中没有找到。
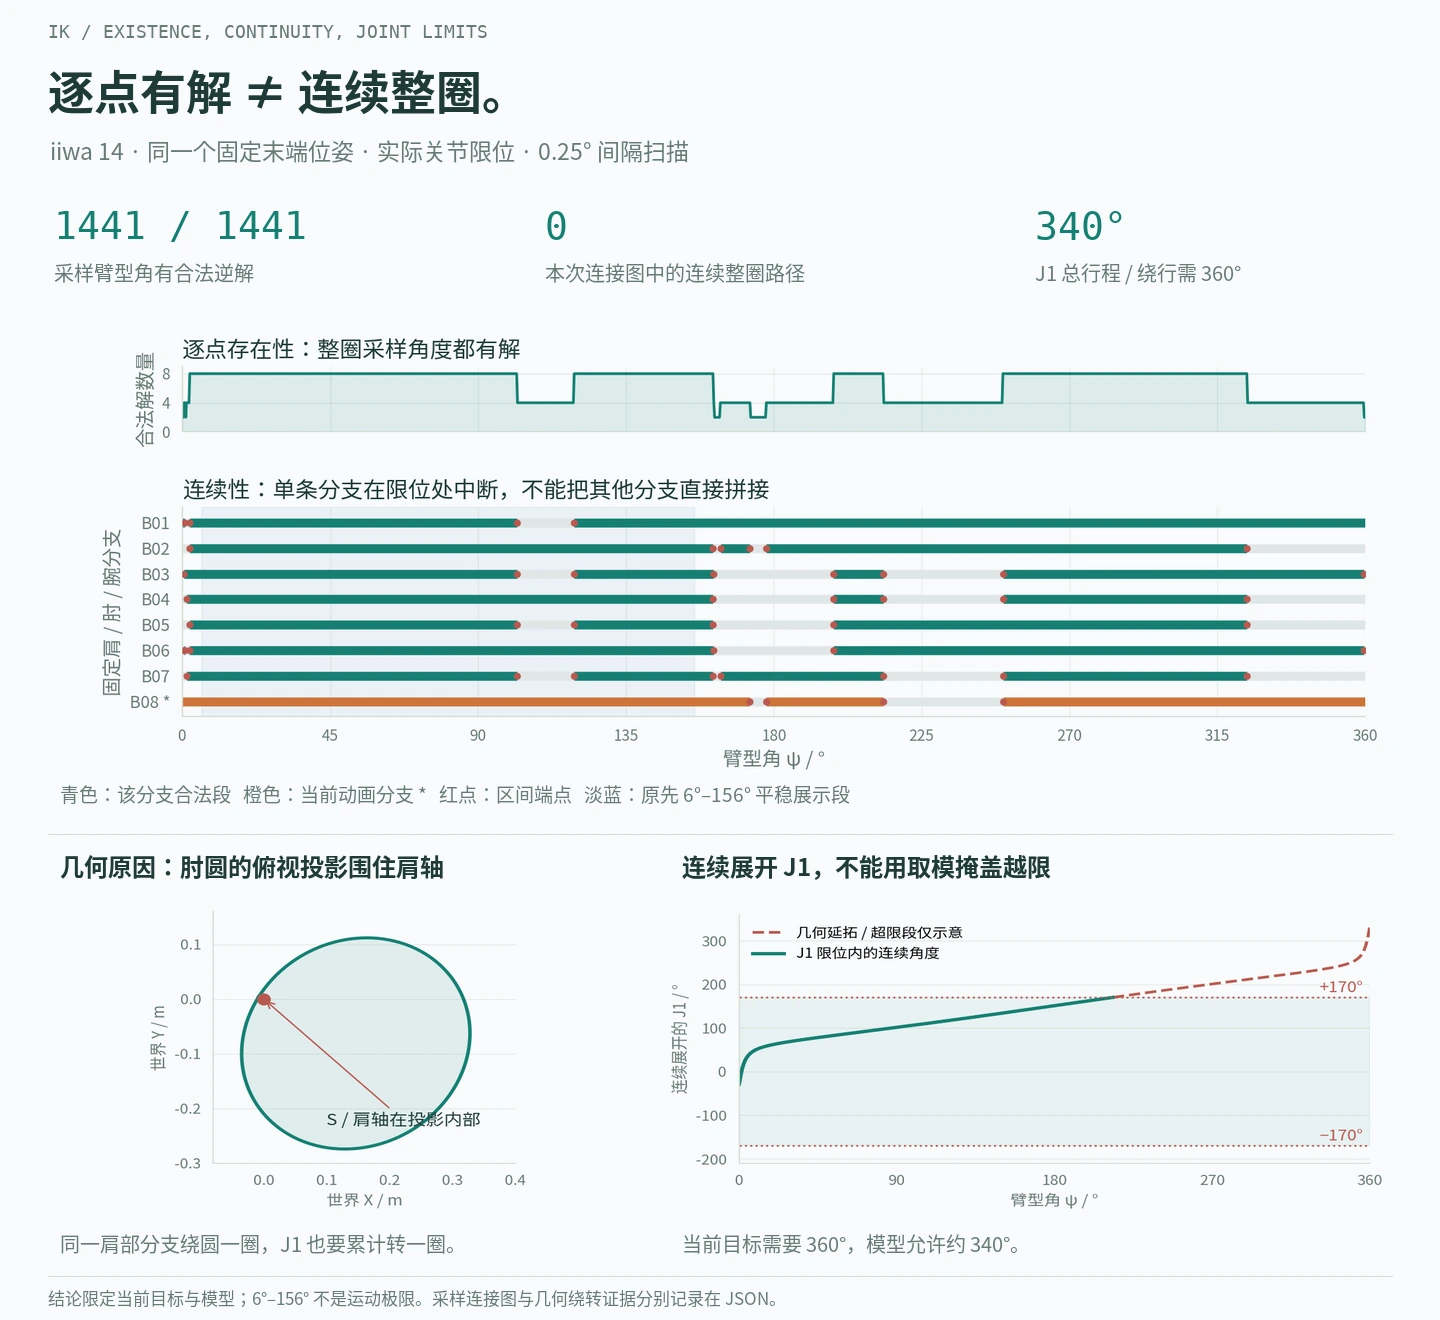
这个结论只针对当前目标、模型限位和扫描设置。局部的一维冗余不等于全局 360° 的周期自由度,换一个目标,肘圆与肩轴的关系也可能变化。
扫描设置、最后合法采样点与替代解
扫描步长为 0.25°,0°–360° 含两端共 1441 个角度,每角有 2–8 个合法候选,总计 9414 条合法采样记录,其中包含重复几何端点,不能称为 9414 个互异解。
连接图保留每角返回的所有合法候选,分别以 0.15 / 0.30 rad 的实际关节距离建立相邻连接,两种阈值都未找到贯穿整圈的连接链。肘圆投影围住且不穿肩轴,采样点到肩轴的最小水平距离约为 8.81 mm;这为本目标提供了 J1 绕转的几何解释,有限采样本身不是普遍不可能定理。
沿视频中的解支,本次最后合法采样点为 172.75°;下一角 173° 的同支候选超出 J7 下限约 0.00272 rad。该角最近的合法替代候选与末个合法构型相差约 4.43 rad,无法直接拼成连续下一帧;这不是全域换支最小跳幅。每一帧都重新求解,说明性重播不属于连续循环验收,见 swivel_metrics.json。
我保留了 Panda 同一次求解中的初值和最终构型,想看清楚几何步骤到底帮了什么忙。下面这例初值的位置误差约为 175.8 mm,经过 5 次迭代降到约 9.31 × 10⁻⁸ m;最终构型距离关节限位还留有约 44.4° 的最小裕度。
数值求解使用世界坐标系下的位置差和相对旋转向量:
,位置与姿态分别按米、弧度验收。固定某个关节时,我删除对应雅可比列,只更新其余关节。DLS 的阻尼能压低小奇异值方向的增益,实际求解还会限幅、检查关节限位,并只接受误差平方下降的候选步;接受后减小阻尼,拒绝后增大阻尼重试。
闭式候选、几何种子和近奇异实验的完整记录
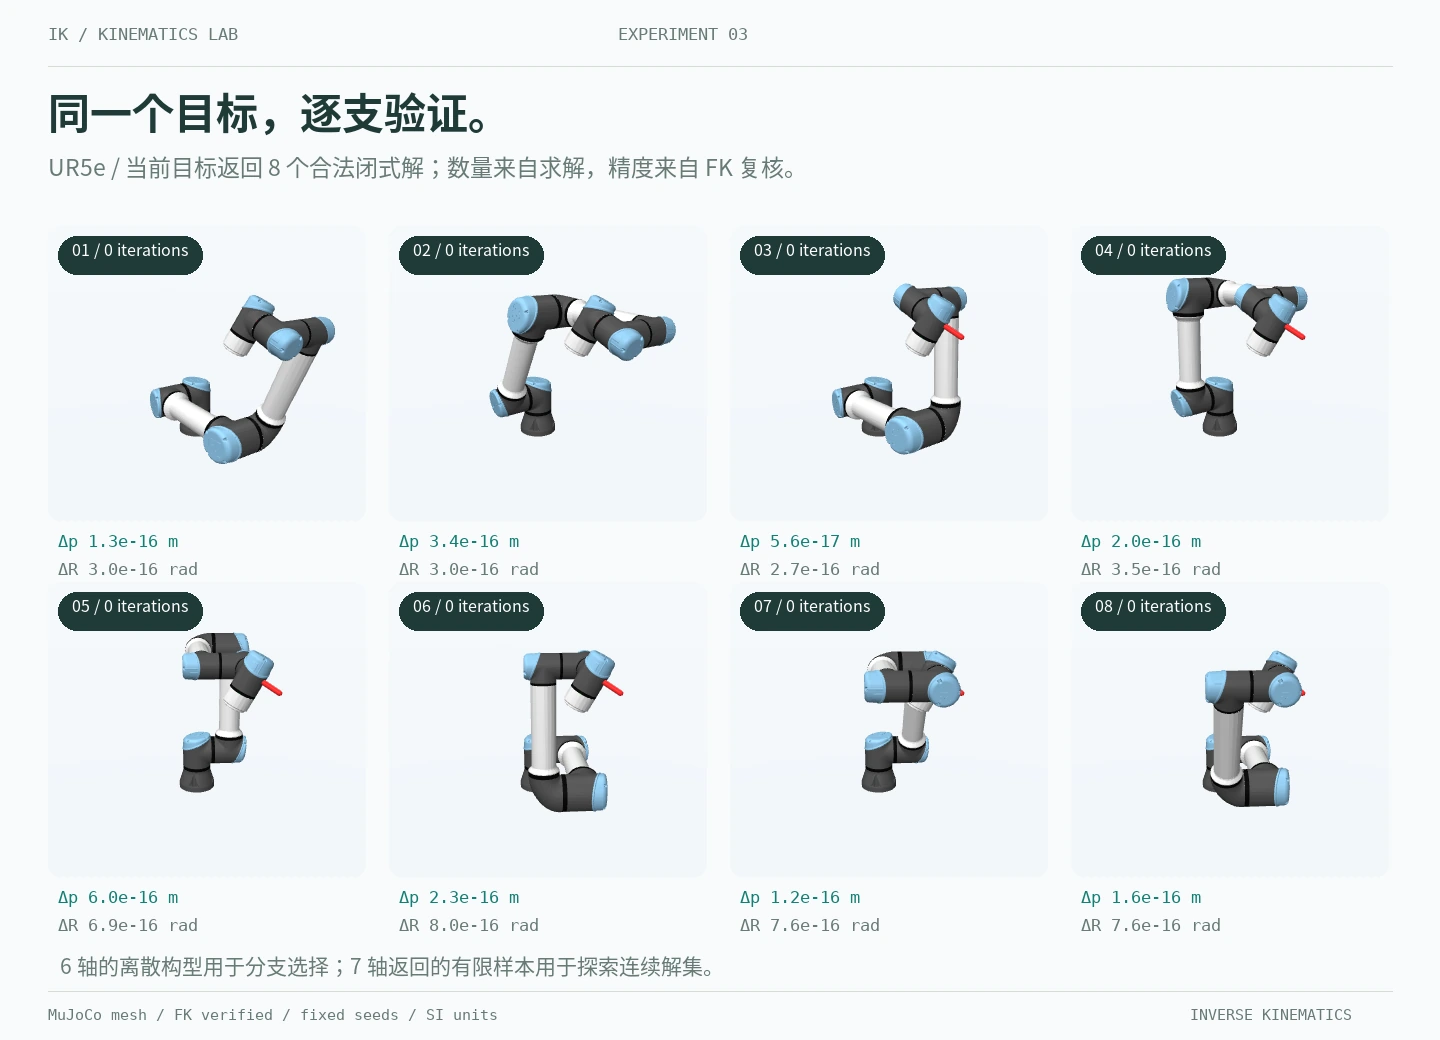
这里是几何初值补充实验,不同于前面的精选八构型图集。四台分别返回 UR5e 8 个、Lite 6 8 个、iiwa 16 个采样构型、Panda 7 个采样构型。Panda 的 max_solutions=8 是工程预算,不是理论上限;返回的七个中,有两个的最小限位裕度不足 10⁻³ rad,整体最小值为 0 rad。位姿算对了,还需要关心解是否贴近限位。
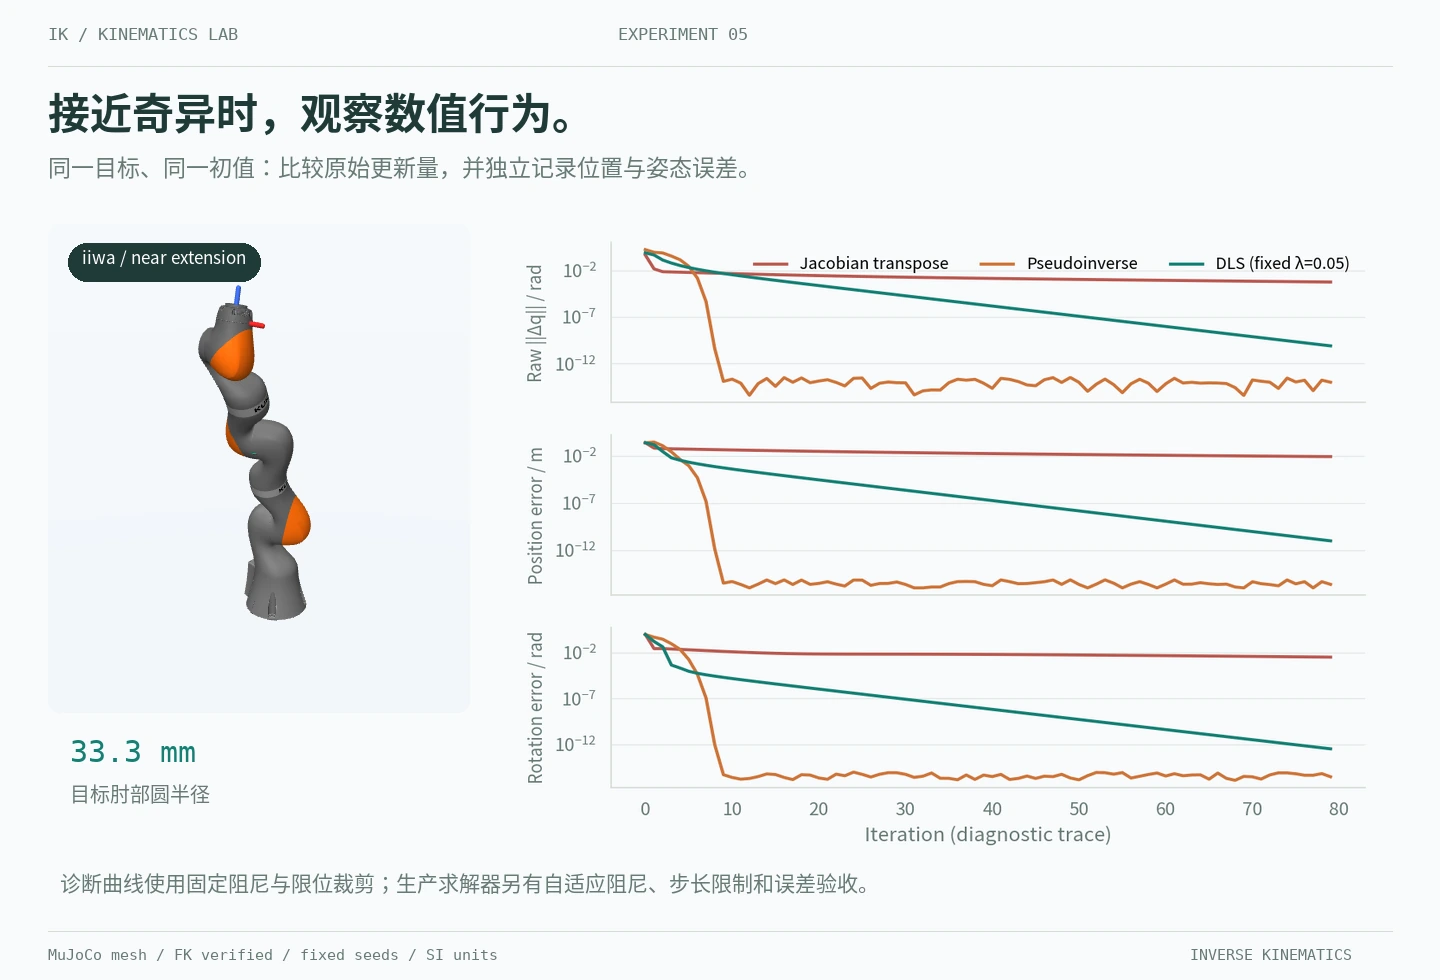
我另选了 iiwa 的一个近伸直目标:腕心距离为两段臂长之和的约 99.67%,肘圆半径约为 33.3 mm。伪逆对保留的非零奇异值 的增益为 ,DLS 将它改为 。阻尼抑制过大的更新,也会改变收敛速度,不能保证任意初值都成功。
图中是独立的 80 步教学实验,固定 λ = 0.05,没有启用生产求解器的步长限幅和误差下降验收。实际 solve_numerical 的伪逆、DLS 分别在 7、8 次迭代内通过 10⁻⁶ m / 10⁻⁶ rad 验收;转置法 80 次迭代后位置误差约为 8.37 mm。伪逆在这一例同样收敛,不能把图解释为“伪逆遇到奇异就会失败”。这些实验与真实几何种子见 portfolio_metrics.json。
本次旋转权重为 1,可在代码中配置。雅可比的奇异值依赖平移、旋转行的尺度,混合残差不具有统一的物理单位。
每张构型和每一帧动画都会重新跑正运动学,检查位置、朝向与关节限位;连续运动再检查相邻步长和循环接缝。测试还覆盖 Panda 的 MDH/MuJoCo 正运动学互校、雅可比有限差分、闭式回代和不可达目标。我把目标、关节角和误差留下来,是为了让图里的动作能够从代码重新算出来。
这些结果属于模型中的运动学实验,还没有做完整碰撞检测、时间参数化、动力学或实机执行。固定种子挑选的目标也不能代替工作空间成功率测试;七轴的有限采样不能代表全部逆解。限位规避、姿态偏好和可操作度次级目标已经实现,但阻尼下的 只是近似零空间投影,次级步仍需经过主任务误差检查。
复现实验与打包主页素材
在项目仓库根目录运行,要求 Python 3.10+。模型来自 MuJoCo Menagerie,已有克隆时跳过 clone,切换到相同 commit 即可。
python -m pip install -e '.[showcase,test]' -c requirements-reproduce.txtexport MUJOCO_MENAGERIE=/path/to/mujoco_menageriegit clone https://github.com/google-deepmind/mujoco_menagerie.git "$MUJOCO_MENAGERIE"git -C "$MUJOCO_MENAGERIE" checkout bf756430b615819654b640f321c71ba5c3ebeef8export MUJOCO_GL=egl
python -m scripts.showcase.buildpython -m pytest -q
完整视频构建需要 ffmpeg、中文字体与离屏渲染环境。总入口把原始渲染写入本地 build/showcase/,再更新页面引用的发布资源。只打包现有素材时运行:
python -m scripts.showcase.export_homepage输出为本地 build/ik-homepage.zip,不提交,也不会自动修改或部署个人站点。依赖、字体和复制到 Astro 的方法见 复现说明。五份 JSON 合计保留各阶段的源码与输入溯源,portfolio_metrics.json 另记录模型 XML 哈希和依赖版本;数值复现不要求时间戳、耗时、绝对路径和渲染字节一致。