机器人动力学建模与参数辨识
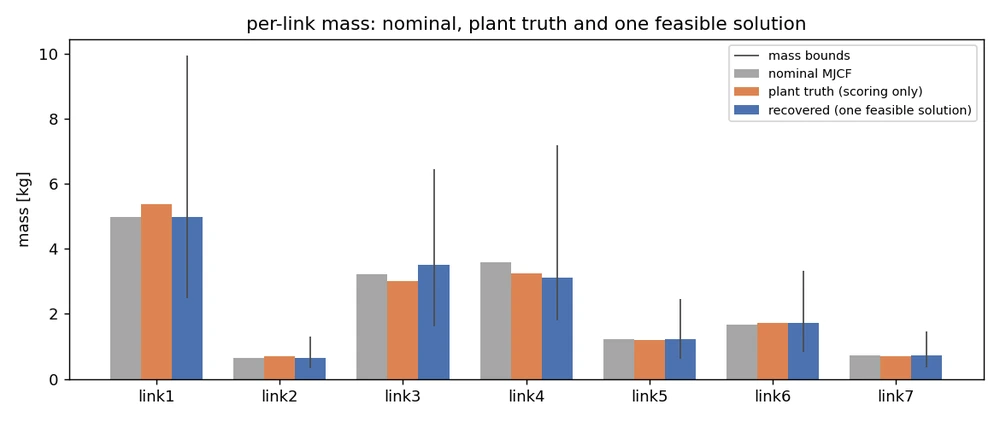
一套可复用的机械臂动力学建模与参数辨识流程,在 RRR 三轴与 Franka Panda 七轴上完成闭环实验与独立轨迹验证,正在引入 Stribeck 摩擦让仿真条件更贴近实机关节。
验证 RMSE 降低 86.8%基参数 62/62 满秩回归速度提升 29 倍
我做过的一些项目与实验。
一套可复用的机械臂动力学建模与参数辨识流程,在 RRR 三轴与 Franka Panda 七轴上完成闭环实验与独立轨迹验证,正在引入 Stribeck 摩擦让仿真条件更贴近实机关节。
我的硕士研究:设计带障碍函数的能量罐和三类柔顺控制器,并在 Franka Panda 上完成实机实验。
我为 UR5e、Lite 6、iiwa 14 和 Panda 实现了逆运动学求解,用动画展示离散多解、冗余自运动与末端路径。
一个 MuJoCo 力控失败复现台:把接触冲击、刚度失配、法向误差等失稳机制写成带判据的确定性场景,固定种子即可逐样本回放。动力学前馈直接复用已辨识模型,不重做辨识。
一个 VLA 执行层桥接模块:低频动作块经校验、插值与安全包络监督后下发到高频控制环。策略侧先用录制序列与脚本化替身驱动,不依赖 GPU 推理即可做故障注入评测。
一个双臂协同控制仿真模块:协同任务空间 + 相对位姿等式约束 + 全身不等式约束的统一 QP,在 MuJoCo 双七轴平台上验证共持搬运与对称装配场景,并评测约束不可行时的降级行为。