运动学 回答“关节角和末端位姿怎么换算”,但它对“要多大力矩才能跟上这条轨迹”一无所知。重力前馈、力矩控制、碰撞检测、仿真、阻抗控制 的内环——全都要回答同一个问题:
给定关节位置、速度、加速度,各关节需要输出多大力矩?(逆动力学)
反过来,给定力矩,机械臂会怎么动?(正动力学)
本文先用一个能完整算清楚的例子推导动力学方程的结构,再讲清楚两件教材常常一笔带过、但工程上真正要做的事:牛顿-欧拉递推的组织方式,和动力学参数辨识的完整流程。
拉格朗日方法从能量出发。定义拉格朗日量 L = T − V \mathcal L = T - V L = T − V q i q_i q i
d d t ∂ L ∂ q ˙ i − ∂ L ∂ q i = τ i \frac{\mathrm d}{\mathrm d t}\frac{\partial \mathcal L}{\partial \dot q_i} - \frac{\partial \mathcal L}{\partial q_i} = \tau_i d t d ∂ q ˙ i ∂ L − ∂ q i ∂ L = τ i
机械臂的动能总能写成广义速度的二次型 T = 1 2 q ˙ ⊤ M ( q ) q ˙ T = \tfrac12 \dot{\mathbf q}^\top \mathbf M(\mathbf q)\, \dot{\mathbf q} T = 2 1 q ˙ ⊤ M ( q ) q ˙ M \mathbf M M V ( q ) V(\mathbf q) V ( q )
M ( q ) q ¨ + C ( q , q ˙ ) q ˙ + G ( q ) = τ \mathbf M(\mathbf q),\ddot{\mathbf q} + \mathbf C(\mathbf q, \dot{\mathbf q}),\dot{\mathbf q} + \mathbf G(\mathbf q) = \boldsymbol\tau M ( q ) q ¨ + C ( q , q ˙ ) q ˙ + G ( q ) = τ
三项分别来自 q ¨ \ddot q q ¨ q ˙ \dot q q ˙ M \mathbf M M ∂ V / ∂ q \partial V / \partial \mathbf q ∂ V / ∂ q 这个结构不是建模选择,是拉格朗日方程对“刚体 + 理想关节”系统的必然输出。
杆长 L 1 , L 2 L_1, L_2 L 1 , L 2 m 1 , m 2 m_1, m_2 m 1 , m 2 c 1 = cos q 1 c_1 = \cos q_1 c 1 = cos q 1 c 12 = cos ( q 1 + q 2 ) c_{12} = \cos(q_1{+}q_2) c 12 = cos ( q 1 + q 2 )
**第一步:位置与速度。**两个质点的位置由几何直接写出:
p 1 = [ L 1 c 1 L 1 s 1 ] , p 2 = [ L 1 c 1 + L 2 c 12 L 1 s 1 + L 2 s 12 ] \mathbf p_1 = \begin{bmatrix} L_1 c_1 \ L_1 s_1 \end{bmatrix},
\qquad
\mathbf p_2 = \begin{bmatrix} L_1 c_1 + L_2 c_{12} \ L_1 s_1 + L_2 s_{12} \end{bmatrix} p 1 = [ L 1 c 1 L 1 s 1 ] , p 2 = [ L 1 c 1 + L 2 c 12 L 1 s 1 + L 2 s 12 ]
对时间求导(链式法则,注意 c 12 c_{12} c 12 q ˙ 1 + q ˙ 2 \dot q_1 + \dot q_2 q ˙ 1 + q ˙ 2
v 1 = L 1 q ˙ 1 [ − s 1 c 1 ] , v 2 = [ − L 1 s 1 q ˙ 1 − L 2 s 12 ( q ˙ 1 + q ˙ 2 ) L 1 c 1 q ˙ 1 + L 2 c 12 ( q ˙ 1 + q ˙ 2 ) ] \mathbf v_1 = L_1 \dot q_1 \begin{bmatrix} -s_1 \ c_1 \end{bmatrix},
\qquad
\mathbf v_2 = \begin{bmatrix} -L_1 s_1 \dot q_1 - L_2 s_{12} (\dot q_1 + \dot q_2) \ L_1 c_1 \dot q_1 + L_2 c_{12} (\dot q_1 + \dot q_2) \end{bmatrix} v 1 = L 1 q ˙ 1 [ − s 1 c 1 ] , v 2 = [ − L 1 s 1 q ˙ 1 − L 2 s 12 ( q ˙ 1 + q ˙ 2 ) L 1 c 1 q ˙ 1 + L 2 c 12 ( q ˙ 1 + q ˙ 2 ) ]
第二步:动能。 ∥ v 1 ∥ 2 = L 1 2 q ˙ 1 2 \|\mathbf v_1\|^2 = L_1^2 \dot q_1^2 ∥ v 1 ∥ 2 = L 1 2 q ˙ 1 2 ∥ v 2 ∥ 2 \|\mathbf v_2\|^2 ∥ v 2 ∥ 2 s 1 s 12 + c 1 c 12 s_1 s_{12} + c_1 c_{12} s 1 s 12 + c 1 c 12 cos ( ( q 1 + q 2 ) − q 1 ) = c 2 \cos\big((q_1{+}q_2) - q_1\big) = c_2 cos ( ( q 1 + q 2 ) − q 1 ) = c 2 方程里所有 cos q 2 \cos q_2 cos q 2 :
∥ v 2 ∥ 2 = L 1 2 q ˙ 1 2 + L 2 2 ( q ˙ 1 + q ˙ 2 ) 2 + 2 L 1 L 2 c 2 q ˙ 1 ( q ˙ 1 + q ˙ 2 ) |\mathbf v_2|^2 = L_1^2 \dot q_1^2 + L_2^2 (\dot q_1 + \dot q_2)^2 + 2 L_1 L_2, c_2, \dot q_1 (\dot q_1 + \dot q_2) ∥ v 2 ∥ 2 = L 1 2 q ˙ 1 2 + L 2 2 ( q ˙ 1 + q ˙ 2 ) 2 + 2 L 1 L 2 c 2 q ˙ 1 ( q ˙ 1 + q ˙ 2 )
T = 1 2 m 1 L 1 2 q ˙ 1 2 + 1 2 m 2 [ L 1 2 q ˙ 1 2 + L 2 2 ( q ˙ 1 + q ˙ 2 ) 2 + 2 L 1 L 2 c 2 q ˙ 1 ( q ˙ 1 + q ˙ 2 ) ] , V = m 1 g L 1 s 1 + m 2 g ( L 1 s 1 + L 2 s 12 ) T = \tfrac12 m_1 L_1^2 \dot q_1^2 + \tfrac12 m_2 \left[ L_1^2 \dot q_1^2 + L_2^2 (\dot q_1{+}\dot q_2)^2 + 2 L_1 L_2 c_2, \dot q_1 (\dot q_1{+}\dot q_2) \right],
\qquad
V = m_1 g L_1 s_1 + m_2 g \left( L_1 s_1 + L_2 s_{12} \right) T = 2 1 m 1 L 1 2 q ˙ 1 2 + 2 1 m 2 [ L 1 2 q ˙ 1 2 + L 2 2 ( q ˙ 1 + q ˙ 2 ) 2 + 2 L 1 L 2 c 2 q ˙ 1 ( q ˙ 1 + q ˙ 2 ) ] , V = m 1 g L 1 s 1 + m 2 g ( L 1 s 1 + L 2 s 12 )
**第三步:对 q 1 q_1 q 1
∂ T ∂ q ˙ 1 = ( m 1 + m 2 ) L 1 2 q ˙ 1 + m 2 L 2 2 ( q ˙ 1 + q ˙ 2 ) + m 2 L 1 L 2 c 2 ( 2 q ˙ 1 + q ˙ 2 ) \frac{\partial T}{\partial \dot q_1} = (m_1{+}m_2) L_1^2 \dot q_1 + m_2 L_2^2 (\dot q_1{+}\dot q_2) + m_2 L_1 L_2 c_2 (2\dot q_1 + \dot q_2) ∂ q ˙ 1 ∂ T = ( m 1 + m 2 ) L 1 2 q ˙ 1 + m 2 L 2 2 ( q ˙ 1 + q ˙ 2 ) + m 2 L 1 L 2 c 2 ( 2 q ˙ 1 + q ˙ 2 )
对时间求全导数时,c 2 c_2 c 2 c ˙ 2 = − s 2 q ˙ 2 \dot c_2 = -s_2 \dot q_2 c ˙ 2 = − s 2 q ˙ 2 科氏/离心项就是从这里漏出来的 :
d d t ∂ T ∂ q ˙ 1 = [ ( m 1 + m 2 ) L 1 2 + m 2 L 2 2 + 2 m 2 L 1 L 2 c 2 ] q ¨ 1 + [ m 2 L 2 2 + m 2 L 1 L 2 c 2 ] q ¨ 2 ⏟ 将成为 M 11 q ¨ 1 + M 12 q ¨ 2 − m 2 L 1 L 2 s 2 q ˙ 2 ( 2 q ˙ 1 + q ˙ 2 ) ⏟ 速度二次项 \frac{\mathrm d}{\mathrm d t}\frac{\partial T}{\partial \dot q_1}
= \underbrace{\left[(m_1{+}m_2)L_1^2 + m_2 L_2^2 + 2 m_2 L_1 L_2 c_2\right]\ddot q_1 + \left[m_2 L_2^2 + m_2 L_1 L_2 c_2\right]\ddot q_2}{\text{将成为 } M {11}\ddot q_1 + M_{12}\ddot q_2}
;\underbrace{-; m_2 L_1 L_2 s_2, \dot q_2 (2\dot q_1 + \dot q_2)}_{\text{速度二次项}} d t d ∂ q ˙ 1 ∂ T = 将成为 M 11 q ¨ 1 + M 12 q ¨ 2 [ ( m 1 + m 2 ) L 1 2 + m 2 L 2 2 + 2 m 2 L 1 L 2 c 2 ] q ¨ 1 + [ m 2 L 2 2 + m 2 L 1 L 2 c 2 ] q ¨ 2 速度二次项 − m 2 L 1 L 2 s 2 q ˙ 2 ( 2 q ˙ 1 + q ˙ 2 )
T T T q 1 q_1 q 1 ∂ T / ∂ q 1 = 0 \partial T/\partial q_1 = 0 ∂ T / ∂ q 1 = 0 ∂ V / ∂ q 1 = ( m 1 + m 2 ) g L 1 c 1 + m 2 g L 2 c 12 \partial V/\partial q_1 = (m_1{+}m_2) g L_1 c_1 + m_2 g L_2 c_{12} ∂ V / ∂ q 1 = ( m 1 + m 2 ) g L 1 c 1 + m 2 g L 2 c 12
**第四步:对 q 2 q_2 q 2 ∂ T / ∂ q 2 ≠ 0 \partial T/\partial q_2 \ne 0 ∂ T / ∂ q 2 = 0 T T T c 2 c_2 c 2 q 2 q_2 q 2
∂ T ∂ q ˙ 2 = m 2 L 2 2 ( q ˙ 1 + q ˙ 2 ) + m 2 L 1 L 2 c 2 q ˙ 1 , ∂ T ∂ q 2 = − m 2 L 1 L 2 s 2 q ˙ 1 ( q ˙ 1 + q ˙ 2 ) \frac{\partial T}{\partial \dot q_2} = m_2 L_2^2 (\dot q_1{+}\dot q_2) + m_2 L_1 L_2 c_2 \dot q_1,
\qquad
\frac{\partial T}{\partial q_2} = -m_2 L_1 L_2 s_2, \dot q_1 (\dot q_1 + \dot q_2) ∂ q ˙ 2 ∂ T = m 2 L 2 2 ( q ˙ 1 + q ˙ 2 ) + m 2 L 1 L 2 c 2 q ˙ 1 , ∂ q 2 ∂ T = − m 2 L 1 L 2 s 2 q ˙ 1 ( q ˙ 1 + q ˙ 2 )
d d t ∂ T ∂ q ˙ 2 − ∂ T ∂ q 2 = [ m 2 L 2 2 + m 2 L 1 L 2 c 2 ] q ¨ 1 + m 2 L 2 2 q ¨ 2 − m 2 L 1 L 2 s 2 q ˙ 1 q ˙ 2 + m 2 L 1 L 2 s 2 q ˙ 1 ( q ˙ 1 + q ˙ 2 ) ⏟ = + m 2 L 1 L 2 s 2 q ˙ 1 2 (交叉项对消) \frac{\mathrm d}{\mathrm d t}\frac{\partial T}{\partial \dot q_2} - \frac{\partial T}{\partial q_2}
= \left[m_2 L_2^2 + m_2 L_1 L_2 c_2\right]\ddot q_1 + m_2 L_2^2 \ddot q_2
\underbrace{-, m_2 L_1 L_2 s_2 \dot q_1\dot q_2 + m_2 L_1 L_2 s_2 \dot q_1(\dot q_1{+}\dot q_2)}_{=; +, m_2 L_1 L_2 s_2, \dot q_1^2\text{(交叉项对消)}} d t d ∂ q ˙ 2 ∂ T − ∂ q 2 ∂ T = [ m 2 L 2 2 + m 2 L 1 L 2 c 2 ] q ¨ 1 + m 2 L 2 2 q ¨ 2 = + m 2 L 1 L 2 s 2 q ˙ 1 2 (交叉项对消) − m 2 L 1 L 2 s 2 q ˙ 1 q ˙ 2 + m 2 L 1 L 2 s 2 q ˙ 1 ( q ˙ 1 + q ˙ 2 )
**第五步:按结构归位。**把两行按 q ¨ \ddot{\mathbf q} q ¨
M ( q ) = [ ( m 1 + m 2 ) L 1 2 + m 2 L 2 2 + 2 m 2 L 1 L 2 cos q 2 m 2 L 2 2 + m 2 L 1 L 2 cos q 2 m 2 L 2 2 + m 2 L 1 L 2 cos q 2 m 2 L 2 2 ] \mathbf M(\mathbf q) =
\begin{bmatrix}
(m_1{+}m_2)L_1^2 + m_2 L_2^2 + 2 m_2 L_1 L_2 \cos q_2 & m_2 L_2^2 + m_2 L_1 L_2 \cos q_2 \
m_2 L_2^2 + m_2 L_1 L_2 \cos q_2 & m_2 L_2^2
\end{bmatrix} M ( q ) = [ ( m 1 + m 2 ) L 1 2 + m 2 L 2 2 + 2 m 2 L 1 L 2 cos q 2 m 2 L 2 2 + m 2 L 1 L 2 cos q 2 m 2 L 2 2 + m 2 L 1 L 2 cos q 2 m 2 L 2 2 ]
C ( q , q ˙ ) q ˙ = [ − m 2 L 1 L 2 sin q 2 ( 2 q ˙ 1 q ˙ 2 + q ˙ 2 2 ) m 2 L 1 L 2 sin q 2 q ˙ 1 2 ] , G ( q ) = [ ( m 1 + m 2 ) g L 1 cos q 1 + m 2 g L 2 cos ( q 1 + q 2 ) m 2 g L 2 cos ( q 1 + q 2 ) ] \mathbf C(\mathbf q, \dot{\mathbf q}),\dot{\mathbf q} =
\begin{bmatrix}
-m_2 L_1 L_2 \sin q_2, \left(2\dot q_1 \dot q_2 + \dot q_2^2\right) \
m_2 L_1 L_2 \sin q_2, \dot q_1^2
\end{bmatrix},
\qquad
\mathbf G(\mathbf q) =
\begin{bmatrix}
(m_1{+}m_2) g L_1 \cos q_1 + m_2 g L_2 \cos(q_1{+}q_2) \
m_2 g L_2 \cos(q_1{+}q_2)
\end{bmatrix} C ( q , q ˙ ) q ˙ = [ − m 2 L 1 L 2 sin q 2 ( 2 q ˙ 1 q ˙ 2 + q ˙ 2 2 ) m 2 L 1 L 2 sin q 2 q ˙ 1 2 ] , G ( q ) = [ ( m 1 + m 2 ) g L 1 cos q 1 + m 2 g L 2 cos ( q 1 + q 2 ) m 2 g L 2 cos ( q 1 + q 2 ) ]
回看整个过程,三项的出身一目了然:M \mathbf M M q ˙ \dot{\mathbf q} q ˙ C q ˙ \mathbf C\dot{\mathbf q} C q ˙ M \mathbf M M d d t \frac{\mathrm d}{\mathrm dt} d t d c 2 c_2 c 2 ∂ T / ∂ q 2 \partial T/\partial q_2 ∂ T / ∂ q 2 G \mathbf G G ∂ V / ∂ q \partial V/\partial \mathbf q ∂ V / ∂ q n ≥ 3 n \ge 3 n ≥ 3
几处值得停下来看的细节:
M \mathbf M M cos q 2 \cos q_2 cos q 2 惯量随位形变化 :手臂伸直(q 2 = 0 q_2 = 0 q 2 = 0 C \mathbf C C q ˙ 1 q ˙ 2 \dot q_1 \dot q_2 q ˙ 1 q ˙ 2 q ˙ 2 2 \dot q_2^2 q ˙ 2 2 不做功但换向 ,低速时小到可以忽略,高速甩动时是主要扰动;非对角项 M 12 ≠ 0 M_{12} \ne 0 M 12 = 0 惯性耦合 :猛加速关节 2,关节 1 会被带着动。
把一条正弦轨迹代进去,三项的相对大小一目了然:
中速轨迹下重力项通常是大头且始终存在,惯性项随加速度起伏,科氏/离心项在这个速度下几乎可以忽略——这就是“重力补偿是力矩控制第一步”的原因
后面的控制与辨识全靠这三条性质,值得单独列出:
M ( q ) \mathbf M(\mathbf q) M ( q ) 对称正定 ——动能恒正的直接推论,正动力学里 M − 1 \mathbf M^{-1} M − 1
取 Christoffel 符号约定的 C \mathbf C C M ˙ − 2 C \dot{\mathbf M} - 2\mathbf C M ˙ − 2 C 反对称 。这条性质值得亲手验证一次。首先注意 C q ˙ \mathbf C\dot{\mathbf q} C q ˙ C \mathbf C C
C i j = ∑ k c i j k q ˙ k , c i j k = 1 2 ( ∂ M i j ∂ q k + ∂ M i k ∂ q j − ∂ M k j ∂ q i ) C_{ij} = \sum_k c_{ijk},\dot q_k, \qquad
c_{ijk} = \frac12\left(\frac{\partial M_{ij}}{\partial q_k} + \frac{\partial M_{ik}}{\partial q_j} - \frac{\partial M_{kj}}{\partial q_i}\right) C ij = k ∑ c ij k q ˙ k , c ij k = 2 1 ( ∂ q k ∂ M ij + ∂ q j ∂ M ik − ∂ q i ∂ M k j )
对 2R 臂,M \mathbf M M c 2 c_2 c 2 h = m 2 L 1 L 2 sin q 2 h = m_2 L_1 L_2 \sin q_2 h = m 2 L 1 L 2 sin q 2 ∂ M 11 / ∂ q 2 = − 2 h \partial M_{11}/\partial q_2 = -2h ∂ M 11 / ∂ q 2 = − 2 h ∂ M 12 / ∂ q 2 = − h \partial M_{12}/\partial q_2 = -h ∂ M 12 / ∂ q 2 = − h
C = [ − h q ˙ 2 − h ( q ˙ 1 + q ˙ 2 ) h q ˙ 1 0 ] , M ˙ = [ − 2 h q ˙ 2 − h q ˙ 2 − h q ˙ 2 0 ] \mathbf C = \begin{bmatrix} -h\dot q_2 & -h(\dot q_1 + \dot q_2) \ h\dot q_1 & 0 \end{bmatrix},
\qquad
\dot{\mathbf M} = \begin{bmatrix} -2h\dot q_2 & -h\dot q_2 \ -h\dot q_2 & 0 \end{bmatrix} C = [ − h q ˙ 2 h q ˙ 1 − h ( q ˙ 1 + q ˙ 2 ) 0 ] , M ˙ = [ − 2 h q ˙ 2 − h q ˙ 2 − h q ˙ 2 0 ]
(可以先验证 C q ˙ \mathbf C\dot{\mathbf q} C q ˙
M ˙ − 2 C = [ 0 h ( 2 q ˙ 1 + q ˙ 2 ) − h ( 2 q ˙ 1 + q ˙ 2 ) 0 ] \dot{\mathbf M} - 2\mathbf C = \begin{bmatrix} 0 & h(2\dot q_1 + \dot q_2) \ -h(2\dot q_1 + \dot q_2) & 0 \end{bmatrix} M ˙ − 2 C = [ 0 − h ( 2 q ˙ 1 + q ˙ 2 ) h ( 2 q ˙ 1 + q ˙ 2 ) 0 ]
——严格反对称。它的物理含义是能量守恒:把动力学方程代入动能变化率,得 d d t ( 1 2 q ˙ ⊤ M q ˙ ) = q ˙ ⊤ ( τ − G ) + q ˙ ⊤ ( 1 2 M ˙ − C ) q ˙ \frac{\mathrm d}{\mathrm dt}\big(\tfrac12\dot{\mathbf q}^\top\mathbf M\dot{\mathbf q}\big) = \dot{\mathbf q}^\top(\boldsymbol\tau - \mathbf G) + \dot{\mathbf q}^\top\big(\tfrac12\dot{\mathbf M} - \mathbf C\big)\dot{\mathbf q} d t d ( 2 1 q ˙ ⊤ M q ˙ ) = q ˙ ⊤ ( τ − G ) + q ˙ ⊤ ( 2 1 M ˙ − C ) q ˙ 改变动量方向但不注入能量 。基于无源性(passivity)的控制器(PD + 重力补偿的全局稳定性证明)就建在这条性质上;
对惯性参数线性 :把每个连杆的 10 个惯性参数(质量 1、一阶矩 3、惯量张量 6)堆成 θ \boldsymbol\theta θ
τ = Y ( q , q ˙ , q ¨ ) θ \boldsymbol\tau = \mathbf Y(\mathbf q, \dot{\mathbf q}, \ddot{\mathbf q}), \boldsymbol\theta τ = Y ( q , q ˙ , q ¨ ) θ
方程对 q \mathbf q q 对参数却是线性的 ——第 4 节的辨识全靠这一条。
拉格朗日方法结构清晰,但符号推导的表达式规模随自由度爆炸,6 轴臂手推不现实。数值计算用递推牛顿-欧拉算法 (RNEA),它对每个连杆直接用牛顿第二定律和欧拉方程,靠递推组织计算,复杂度 O ( n ) O(n) O ( n )
外推(基座 → 末端) :沿运动链传播运动学量。第 i i i i − 1 i-1 i − 1
i ω i = i R i − 1 i − 1 ω i − 1 + q ˙ i z ^ i i ω ˙ i = i R i − 1 i − 1 ω ˙ i − 1 + i R i − 1 i − 1 ω i − 1 × q ˙ i z ^ i + q ¨ i z ^ i \begin{aligned}
{}^{i}\boldsymbol\omega_i &= {}^{i}\mathbf R_{i-1},{}^{i-1}\boldsymbol\omega_{i-1} + \dot q_i, \hat{\mathbf z}i \
{}^{i}\dot{\boldsymbol\omega}i &= {}^{i}\mathbf R {i-1},{}^{i-1}\dot{\boldsymbol\omega} {i-1} + {}^{i}\mathbf R_{i-1},{}^{i-1}\boldsymbol\omega_{i-1} \times \dot q_i \hat{\mathbf z}_i + \ddot q_i \hat{\mathbf z}_i
\end{aligned} i ω i i ω ˙ i = i R i − 1 i − 1 ω i − 1 + q ˙ i z ^ i = i R i − 1 i − 1 ω ˙ i − 1 + i R i − 1 i − 1 ω i − 1 × q ˙ i z ^ i + q ¨ i z ^ i
线加速度同理传播(含向心项 ω × ( ω × r ) \boldsymbol\omega \times (\boldsymbol\omega \times \mathbf r) ω × ( ω × r ) 重力的处理是个经典技巧 :不单独算重力项,而是让基座以 − g -\mathbf g − g v ˙ 0 = − g \dot{\mathbf v}_0 = -\mathbf g v ˙ 0 = − g
内推(末端 → 基座) :沿反方向传播力。第 i i i i + 1 i+1 i + 1 i i i z ^ i \hat{\mathbf z}_i z ^ i
τ i = i n i ⊤ z ^ i ( + 摩擦、转子惯量项 ) \tau_i = {}^{i}\mathbf n_i^\top \hat{\mathbf z}_i ;(+; \text{摩擦、转子惯量项}) τ i = i n i ⊤ z ^ i ( + 摩擦、转子惯量项 )
末端若有接触力(装配、打磨),作为边界条件从末端喂进内推——这也是用动力学模型做无传感器碰撞检测 (比较模型力矩与电流反推力矩的残差)的入口。
正动力学(仿真用)不需要显式求 M − 1 \mathbf M^{-1} M − 1 O ( n ) O(n) O ( n ) 推导和证明用拉格朗日,代码用递推算法,且不要自己写 ——Pinocchio 的 rnea()/crba()/aba() 每个都被无数机器人验证过。
按对模型依赖程度从浅到深:
重力补偿 :τ = G ( q ) + PD ( e ) \boldsymbol\tau = \mathbf G(\mathbf q) + \text{PD}(\mathbf e) τ = G ( q ) + PD ( e )
计算力矩(computed torque / 逆动力学控制) :
τ = M ( q ) ( q ¨ d + K v e ˙ + K p e ) + C ( q , q ˙ ) q ˙ + G ( q ) \boldsymbol\tau = \mathbf M(\mathbf q)\left(\ddot{\mathbf q}_d + \mathbf K_v \dot{\mathbf e} + \mathbf K_p \mathbf e\right) + \mathbf C(\mathbf q, \dot{\mathbf q}),\dot{\mathbf q} + \mathbf G(\mathbf q) τ = M ( q ) ( q ¨ d + K v e ˙ + K p e ) + C ( q , q ˙ ) q ˙ + G ( q )
代回动力学方程,若模型精确,闭环变成解耦的线性误差方程 e ¨ + K v e ˙ + K p e = 0 \ddot{\mathbf e} + \mathbf K_v \dot{\mathbf e} + \mathbf K_p \mathbf e = \mathbf 0 e ¨ + K v e ˙ + K p e = 0 精确反馈线性化 ,每个关节都变成独立的二阶系统,极点随便配。代价是它把模型误差全额暴露给闭环:M \mathbf M M 前馈形式 :沿参考轨迹算 τ f f = M ( q d ) q ¨ d + C ( q d , q ˙ d ) q ˙ d + G ( q d ) \boldsymbol\tau_{ff} = \mathbf M(\mathbf q_d)\ddot{\mathbf q}_d + \mathbf C(\mathbf q_d, \dot{\mathbf q}_d)\dot{\mathbf q}_d + \mathbf G(\mathbf q_d) τ f f = M ( q d ) q ¨ d + C ( q d , q ˙ d ) q ˙ d + G ( q d )
flowchart LR
A[轨迹生成器<br/>qd 、dqd、ddqd] --> B[逆动力学前馈<br/>RNEA 一次调用]
A --> C[PD 反馈<br/>Kp e + Kv de]
B --> D((+))
C --> D
D --> E[关节力矩指令 τ]
E --> F[电流环 / FOC]
F --> G[机械臂]
G -->|q、dq| C
最后一环连到 FOC :力矩指令除以力矩常数就是 i q i_q i q
CAD 给的惯性参数对不上实物(线缆、电机转子、装配公差),数据手册不会告诉你摩擦。参数辨识是把第 1 节的性质 3 变成一套可执行流程。
实际关节力矩里除了刚体项还有两个不可忽略的东西:
τ = Y r b ( q , q ˙ , q ¨ ) θ r b + n 2 J m q ¨ ⏟ 折算转子惯量 + F v q ˙ + F c sgn ( q ˙ ) ⏟ 粘性 + 库仑摩擦 \boldsymbol\tau = \mathbf Y_{rb}(\mathbf q, \dot{\mathbf q}, \ddot{\mathbf q}),\boldsymbol\theta_{rb}
\underbrace{n^2 J_m \ddot{\mathbf q}}_{\text{折算转子惯量}}
\underbrace{\mathbf F_v \dot{\mathbf q} + \mathbf F_c \operatorname{sgn}(\dot{\mathbf q})}_{\text{粘性 + 库仑摩擦}}τ = Y r b ( q , q ˙ , q ¨ ) θ r b + 折算转子惯量 n 2 J m q ¨ + 粘性 + 库仑摩擦 F v q ˙ + F c sgn ( q ˙ )
折算转子惯量 :电机转子惯量经减速比 n n n n 2 n^2 n 2 n = 100 n = 100 n = 100 n 2 = 10 4 n^2 = 10^4 n 2 = 1 0 4 超过连杆本身 ——这就是高减速比机械臂难以反驱、力控透明度差的定量原因;摩擦 :谐波减速关节的摩擦可占额定力矩的 20~30%。库仑 + 粘性是最低配置,低速正反换向有明显迟滞的关节要加 Stribeck 项 ( F s − F c ) e − ∣ q ˙ / q ˙ s ∣ δ (F_s - F_c)e^{-|\dot q/\dot q_s|^\delta} ( F s − F c ) e − ∣ q ˙ / q ˙ s ∣ δ
好消息:这两项对各自的参数依然是线性的,可以并入回归矩阵一起辨识。
逐连杆 10 个参数堆出来的 Y \mathbf Y Y 必然列不满秩 :有些参数不影响动力学(如第一个关节绕自身轴的某些惯量分量),有些只以线性组合出现(远端质量和近端一阶矩纠缠在一起)。直接最小二乘会得到病态解。
标准做法是求基参数集 (base parameters):对大量随机位形堆叠的回归矩阵做带列主元的 QR 分解,秩亏损的列告诉你哪些参数要合并、哪些直接删掉。6 轴臂 60 个刚体参数通常缩到 40 个上下的基参数。这一步做完,辨识问题才是良定的。
辨识精度由回归矩阵的条件数 决定——轨迹没把某个参数方向激励起来,那个方向的估计就淹没在噪声里。工程标准做法是有限项傅里叶级数轨迹 :
q i ( t ) = q i 0 + ∑ k = 1 N ( a i k sin ( k ω f t ) + b i k cos ( k ω f t ) ) q_i(t) = q_{i0} + \sum_{k=1}^{N} \left(a_{ik} \sin(k\omega_f t) + b_{ik}\cos(k\omega_f t)\right) q i ( t ) = q i 0 + k = 1 ∑ N ( a ik sin ( k ω f t ) + b ik cos ( k ω f t ) )
以 cond ( Y ) \operatorname{cond}(\mathbf Y) cond ( Y ) a i k , b i k a_{ik}, b_{ik} a ik , b ik 同步平均 ,噪声按 1 / N 1/\sqrt{N} 1/ N
数据处理的细节决定成败:
q ˙ , q ¨ \dot q, \ddot q q ˙ , q ¨ filtfilt)后再中心差分,避免相位滞后污染回归矩阵;力矩用电流乘力矩常数时,K T K_T K T
最小二乘换成加权 (各关节噪声方差不同)并检查残差:残差里若有和位置相关的周期结构,说明模型缺项(典型是关节柔性或齿隙),而不是噪声。
拿一条没参与辨识 的验证轨迹,比较模型预测力矩与实测力矩的相对均方根误差;6 轴工业臂做到 5~10% 是正常水平。另一个便宜的健全性检查:辨识出的质量必须为正、惯量张量必须物理一致(正定 + 三角不等式)——加物理一致性约束的辨识(LMI 约束的半定规划)比裸最小二乘多花的功夫,会在模型外推时全部赚回来。
需求
用什么
关键点
理解结构、证明稳定性
拉格朗日 + 三个结构性质
M ˙ − 2 C \dot{\mathbf M} - 2\mathbf C M ˙ − 2 C
实时逆动力学
RNEA(O ( n ) O(n) O ( n )
重力用基座加速度技巧处理,末端接触力从边界条件进
仿真
ABA
不要显式求 M − 1 \mathbf M^{-1} M − 1
控制
重力补偿 → 前馈 + PD → 计算力矩
模型越准才配用越依赖模型的控制律
模型从哪来
基参数 + 傅里叶激励轨迹辨识
摩擦和折算转子惯量必须进模型;条件数在采数据前优化
动力学是“模型换性能”的杠杆:重力补偿几乎白送,前馈把跟踪误差再压一个量级,计算力矩把极点直接交到你手上——但每上一档,模型误差的账单也翻一倍。辨识流程做得多扎实,控制律就敢用得多激进。
R. Featherstone. Rigid Body Dynamics Algorithms . Springer.(RNEA/ABA 的标准出处)
J. J. Craig. Introduction to Robotics: Mechanics and Control . Pearson. 第 6 章。
W. Khalil, E. Dombre. Modeling, Identification and Control of Robots . Butterworth-Heinemann.(基参数与辨识流程最完整的一本)
J. Swevers, W. Verdonck, J. De Schutter. Dynamic Model Identification for Industrial Robots . IEEE Control Systems Magazine, 2007.(傅里叶激励轨迹)
J. Carpentier et al. The Pinocchio C++ library . SII 2019.
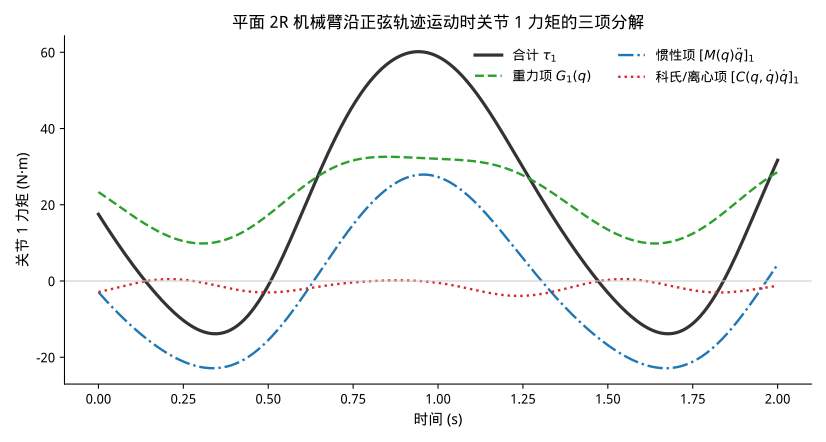 中速轨迹下重力项通常是大头且始终存在,惯性项随加速度起伏,科氏/离心项在这个速度下几乎可以忽略——这就是“重力补偿是力矩控制第一步”的原因