机器人关节里的电机绝大多数是永磁同步电机(PMSM)或无刷直流电机(BLDC)。它们没有电刷换向器,想让转子持续转动,必须由控制器主动决定“什么时刻给哪相绕组通多大电流”。磁场定向控制(Field-Oriented Control,FOC)要回答的问题是:
给定期望转矩,三相绕组的电流应该如何随转子位置实时变化,才能像直流电机那样——电流与转矩成正比、且每安培电流产生的转矩最大?
本文按信号流的顺序推导 FOC 的完整链路:为什么转矩只和一个分量有关、Clarke/Park 变换如何把三相交流量变成两个直流量、dq 模型下电流环怎么整定、以及 SVPWM 如何把电压指令变成六个开关管的通断。
有刷直流电机的转矩公式是 T e = K T i T_e = K_T \, i T e = K T i
PMSM 去掉了电刷,转子上是永磁体,磁场随转子一起旋转。定子三相绕组在空间上相差 120°,通电后合成一个磁场矢量。转矩来自定子磁场与转子磁场的相互作用:
T e ∝ ∣ ψ s ∣ ∣ ψ r ∣ sin δ T_e \propto \left|\boldsymbol\psi_s\right| \left|\boldsymbol\psi_r\right| \sin\delta T e ∝ ∣ ψ s ∣ ∣ ψ r ∣ sin δ
其中 δ \delta δ 始终领先转子磁场 90° 电角度 。转子在转,所以定子电流必须是随转子位置变化的三相正弦量——直接在 abc 三相坐标下用 PI 控制三个正弦电流是不现实的:PI 对正弦给定存在稳态幅值与相位误差,且转速越高误差越大。
FOC 的思路是换坐标系:跳到与转子同步旋转的坐标系上看,三相正弦电流就变成了两个直流量 ,PI 控制器对直流量可以做到无稳态误差。这就是接下来两个变换的动机。
三相绕组电流 i a , i b , i c i_a, i_b, i_c i a , i b , i c
[ i α i β ] = 2 3 [ 1 − 1 2 − 1 2 0 3 2 − 3 2 ] [ i a i b i c ] \begin{bmatrix} i_\alpha \ i_\beta \end{bmatrix}
= \frac{2}{3}
\begin{bmatrix}
1 & -\tfrac{1}{2} & -\tfrac{1}{2} \[2pt]
0 & \tfrac{\sqrt3}{2} & -\tfrac{\sqrt3}{2}
\end{bmatrix}
\begin{bmatrix} i_a \ i_b \ i_c \end{bmatrix} [ i α i β ] = 3 2 [ 1 0 − 2 1 2 3 − 2 1 − 2 3 ] i a i b i c
**系数 2 3 \tfrac23 3 2 1 , a , a 2 1, \mathbf a, \mathbf a^2 1 , a , a 2 a = e j 2 π / 3 \mathbf a = e^{j 2\pi/3} a = e j 2 π /3
i ⃗ s = k ( i a + a i b + a 2 i c ) \vec i_s = k\left(i_a + \mathbf a, i_b + \mathbf a^2 i_c\right) i s = k ( i a + a i b + a 2 i c )
代入对称三相电流 i a = I cos θ i_a = I\cos\theta i a = I cos θ i b = I cos ( θ − 2 π 3 ) i_b = I\cos(\theta - \tfrac{2\pi}{3}) i b = I cos ( θ − 3 2 π ) i c = I cos ( θ + 2 π 3 ) i_c = I\cos(\theta + \tfrac{2\pi}{3}) i c = I cos ( θ + 3 2 π ) cos x = 1 2 ( e j x + e − j x ) \cos x = \tfrac12(e^{jx} + e^{-jx}) cos x = 2 1 ( e j x + e − j x ) e j θ e^{j\theta} e j θ I 2 ( 1 + a a − 1 ⋅ 1 + a 2 a − 2 ) = 3 I 2 \tfrac{I}{2}(1 + \mathbf a\,\mathbf a^{-1}\cdot 1 + \mathbf a^2 \mathbf a^{-2}) = \tfrac{3I}{2} 2 I ( 1 + a a − 1 ⋅ 1 + a 2 a − 2 ) = 2 3 I I 2 ( 1 + a a − 2 ⋯ ) = I 2 ( 1 + a 2 + a 4 ) = 0 \tfrac{I}{2}(1 + \mathbf a\, \mathbf a^{-2}\cdots) = \tfrac{I}{2}(1 + \mathbf a^2 + \mathbf a^4) = 0 2 I ( 1 + a a − 2 ⋯ ) = 2 I ( 1 + a 2 + a 4 ) = 0
i ⃗ s = k 3 I 2 e j θ \vec i_s = k,\frac{3I}{2}, e^{j\theta} i s = k 2 3 I e j θ
——三相对称电流合成一个幅值恒定、匀速旋转 的矢量,取 k = 2 3 k = \tfrac23 k = 3 2 I I I k = 2 / 3 k = \sqrt{2/3} k = 2/3 k = 2 3 k = \tfrac23 k = 3 2
星形接法且中性点不引出时 i a + i b + i c = 0 i_a + i_b + i_c = 0 i a + i b + i c = 0
i α = i a , i β = i a + 2 i b 3 i_\alpha = i_a, \qquad
i_\beta = \frac{i_a + 2 i_b}{\sqrt3} i α = i a , i β = 3 i a + 2 i b
所以实际采样两相电流即可。变换后 i α , i β i_\alpha, i_\beta i α , i β
把 αβ 系绕原点旋转电角度 θ e \theta_e θ e
\begin{bmatrix}
\cos\theta_e & \sin\theta_e \
-\sin\theta_e & \cos\theta_e
\end{bmatrix}
\begin{bmatrix} i_\alpha \ i_\beta \end{bmatrix}[ i d i q ] = [ cos θ e − sin θ e sin θ e cos θ e ] [ i α i β ]
同一个电流矢量 i s i_s i s
在稳态下电流矢量与转子同步旋转,因此 i d , i q i_d, i_q i d , i q 直流量 。物理含义非常清晰:
i d i_d i d i q i_q i q
注意 θ e \theta_e θ e 电角度 :极对数为 p p p θ e = p θ m \theta_e = p\,\theta_m θ e = p θ m θ m \theta_m θ m
电压方程不需要背,它是“换到旋转坐标系”这一个动作的必然产物,推一遍就记住了。静止 αβ 系下,定子回路就是电阻加磁链变化率(法拉第定律):
u ⃗ α β = R s i ⃗ α β + d ψ ⃗ α β d t \vec u_{\alpha\beta} = R_s, \vec i_{\alpha\beta} + \frac{\mathrm d \vec\psi_{\alpha\beta}}{\mathrm d t} u α β = R s i α β + d t d ψ α β
把任意矢量换到以 θ e \theta_e θ e x ⃗ α β = x ⃗ d q e j θ e \vec x_{\alpha\beta} = \vec x_{dq}\, e^{j\theta_e} x α β = x d q e j θ e 旋转坐标系里求导要多出一项 :
d x ⃗ α β d t = d x ⃗ d q d t e j θ e + j ω e x ⃗ d q e j θ e ⟹ d d t ∣ α β = d d t ∣ d q + j ω e \frac{\mathrm d \vec x_{\alpha\beta}}{\mathrm d t}
= \frac{\mathrm d \vec x_{dq}}{\mathrm d t} e^{j\theta_e} + j\omega_e, \vec x_{dq}, e^{j\theta_e}
\quad\Longrightarrow\quad
\left.\frac{\mathrm d}{\mathrm d t}\right|{\alpha\beta} = \left.\frac{\mathrm d}{\mathrm d t}\right| {dq} + j\omega_e d t d x α β = d t d x d q e j θ e + j ω e x d q e j θ e ⟹ d t d α β = d t d d q + j ω e
(这正是理论力学里“旋转系中的科氏项”,只是写成了复数。)代入电压方程并约去 e j θ e e^{j\theta_e} e j θ e
u ⃗ d q = R s i ⃗ d q + d ψ ⃗ d q d t + j ω e ψ ⃗ d q \vec u_{dq} = R_s, \vec i_{dq} + \frac{\mathrm d \vec\psi_{dq}}{\mathrm d t} + j\omega_e, \vec\psi_{dq} u d q = R s i d q + d t d ψ d q + j ω e ψ d q
dq 系的好处在磁链表达式上兑现:d 轴对准转子磁链后,ψ d = L d i d + ψ f \psi_d = L_d i_d + \psi_f ψ d = L d i d + ψ f ψ q = L q i q \psi_q = L_q i_q ψ q = L q i q ψ f \psi_f ψ f 常数 ——这就是换坐标系的全部动机)。代入并把 j ω e ψ ⃗ d q = j ω e ( ψ d + j ψ q ) = − ω e ψ q + j ω e ψ d j\omega_e \vec\psi_{dq} = j\omega_e(\psi_d + j\psi_q) = -\omega_e \psi_q + j\omega_e \psi_d j ω e ψ d q = j ω e ( ψ d + j ψ q ) = − ω e ψ q + j ω e ψ d
u d = R s i d + L d d i d d t − ω e L q i q u q = R s i q + L q d i q d t + ω e L d i d + ω e ψ f \begin{aligned}
u_d &= R_s i_d + L_d \frac{\mathrm d i_d}{\mathrm d t} - \omega_e L_q i_q \[4pt]
u_q &= R_s i_q + L_q \frac{\mathrm d i_q}{\mathrm d t} + \omega_e L_d i_d + \omega_e \psi_f
\end{aligned} u d u q = R s i d + L d d t d i d − ω e L q i q = R s i q + L q d t d i q + ω e L d i d + ω e ψ f
三个“多出来”的项全部来自那一个 j ω e j\omega_e j ω e
− ω e L q i q -\omega_e L_q i_q − ω e L q i q + ω e L d i d +\omega_e L_d i_d + ω e L d i d 交叉耦合项 ,d、q 轴互相干扰——本质是旋转系里的运动电动势;ω e ψ f \omega_e \psi_f ω e ψ f 反电动势 ,随转速线性增大——永磁磁链在旋转系里“看似不动”,但它对静止绕组的相对运动实实在在地感应电压。
转矩方程为
T e = 3 2 p [ ψ f i q + ( L d − L q ) i d i q ] T_e = \frac{3}{2} p \left[ \psi_f i_q + (L_d - L_q), i_d i_q \right] T e = 2 3 p [ ψ f i q + ( L d − L q ) i d i q ]
对 SPMSM,第二项(磁阻转矩)为零,于是
T e = 3 2 p ψ f i q = K T i q T_e = \frac{3}{2} p, \psi_f, i_q = K_T, i_q T e = 2 3 p ψ f i q = K T i q
这就是 FOC 的全部要点 :只要坐标变换的角度准确,转矩就只由 i q i_q i q i d ∗ = 0 i_d^* = 0 i d ∗ = 0 i d ∗ , i q ∗ i_d^*, i_q^* i d ∗ , i q ∗
令 i d \* = 0 i_d^\*=0 i d \* = 0
G ( s ) = i ( s ) u ( s ) = 1 L s + R s G(s) = \frac{i(s)}{u(s)} = \frac{1}{L s + R_s} G ( s ) = u ( s ) i ( s ) = L s + R s 1
用 PI 控制器 C ( s ) = K p + K i s C(s) = K_p + \dfrac{K_i}{s} C ( s ) = K p + s K i 零极点对消 :取
K p K i = L R s ⟹ C ( s ) G ( s ) = K p L s \frac{K_p}{K_i} = \frac{L}{R_s}
\quad\Longrightarrow\quad
C(s)G(s) = \frac{K_p}{L s} K i K p = R s L ⟹ C ( s ) G ( s ) = L s K p
闭环变成标准一阶系统,带宽 ω c = K p / L \omega_c = K_p / L ω c = K p / L
K p = ω c L , K i = ω c R s K_p = \omega_c L, \qquad K_i = \omega_c R_s K p = ω c L , K i = ω c R s
工程上电流环带宽通常取 PWM 频率的 1/20 ~ 1/10(例如 20 kHz PWM 配 1~2 kHz 电流环带宽),再往上会被采样延迟和逆变器死区破坏相位裕度。两点实践细节:
解耦前馈 :把 − ω e L q i q -\omega_e L_q i_q − ω e L q i q + ω e L d i d + ω e ψ f +\omega_e L_d i_d + \omega_e \psi_f + ω e L d i d + ω e ψ f 抗积分饱和 :电压指令受母线电压限制(下一节的六边形),PI 必须做 back-calculation 或 clamping,否则减速时会出现长时间的转矩失控。
电流环输出的是 dq 系电压指令 u d \* , u q \* u_d^\*, u_q^\* u d \* , u q \* u α \* , u β \* u_\alpha^\*, u_\beta^\* u α \* , u β \*
三相桥有 2 3 = 8 2^3 = 8 2 3 = 8 ( 2 3 U d c , − 1 3 U d c , − 1 3 U d c ) (\tfrac{2}{3}U_{dc}, -\tfrac13 U_{dc}, -\tfrac13 U_{dc}) ( 3 2 U d c , − 3 1 U d c , − 3 1 U d c ) U ⃗ 1 = 2 3 U d c ∠ 0 ° \vec U_1 = \tfrac23 U_{dc} \angle 0° U 1 = 3 2 U d c ∠0° 2 3 U d c \tfrac23 U_{dc} 3 2 U d c
参考矢量落在扇区 I 时,用相邻的 U ⃗ 1 \vec U_1 U 1 U ⃗ 2 \vec U_2 U 2
逆变器一个周期内只能输出这 8 个离散矢量,怎么“输出”任意的 U ⃗ r e f \vec U_{ref} U r e f 伏秒平衡 :电流环的等效对象是电感,电感电流的增量由电压对时间的积分(伏秒积)决定,只要一个开关周期 T s T_s T s
U ⃗ r e f T s = U ⃗ 1 T 1 + U ⃗ 2 T 2 + U ⃗ 0 , 7 T 0 \vec U_{ref}, T_s = \vec U_1 T_1 + \vec U_2 T_2 + \vec U_{0,7}, T_0 U r e f T s = U 1 T 1 + U 2 T 2 + U 0 , 7 T 0
设 U ⃗ r e f \vec U_{ref} U r e f U U U θ \theta θ U ⃗ 1 \vec U_1 U 1 0 ° 0° 0° U ⃗ 2 \vec U_2 U 2 60 ° 60° 60°
U cos θ ⋅ T s = 2 3 U d c ( T 1 + T 2 cos 60 ° ) = 2 3 U d c ( T 1 + 1 2 T 2 ) U sin θ ⋅ T s = 2 3 U d c T 2 sin 60 ° = U d c 3 T 2 \begin{aligned}
U\cos\theta \cdot T_s &= \tfrac23 U_{dc}\left(T_1 + T_2 \cos 60°\right) = \tfrac23 U_{dc}\left(T_1 + \tfrac12 T_2\right) \
U\sin\theta \cdot T_s &= \tfrac23 U_{dc}, T_2 \sin 60° = \tfrac{U_{dc}}{\sqrt3}, T_2
\end{aligned} U cos θ ⋅ T s U sin θ ⋅ T s = 3 2 U d c ( T 1 + T 2 cos 60° ) = 3 2 U d c ( T 1 + 2 1 T 2 ) = 3 2 U d c T 2 sin 60° = 3 U d c T 2
第二式直接给出 T 2 T_2 T 2 3 2 cos θ − 1 2 sin θ = sin ( π 3 − θ ) \tfrac{\sqrt3}{2}\cos\theta - \tfrac12\sin\theta = \sin(\tfrac{\pi}{3} - \theta) 2 3 cos θ − 2 1 sin θ = sin ( 3 π − θ ) T 1 T_1 T 1
T 1 = 3 T s U U d c sin ( π 3 − θ ) , T 2 = 3 T s U U d c sin θ , T 0 = T s − T 1 − T 2 T_1 = \frac{\sqrt3, T_s, U}{U_{dc}} \sin!\left(\frac{\pi}{3} - \theta\right),
\qquad
T_2 = \frac{\sqrt3, T_s, U}{U_{dc}} \sin\theta,
\qquad
T_0 = T_s - T_1 - T_2 T 1 = U d c 3 T s U sin ( 3 π − θ ) , T 2 = U d c 3 T s U sin θ , T 0 = T s − T 1 − T 2
两个作用时间恰好是 U ⃗ r e f \vec U_{ref} U r e f T 0 ≥ 0 T_0 \ge 0 T 0 ≥ 0 U ⃗ r e f \vec U_{ref} U r e f θ \theta θ 60 ° 60° 60°
把 T 0 T_0 T 0 U ⃗ 0 U ⃗ 1 U ⃗ 2 U ⃗ 7 U ⃗ 2 U ⃗ 1 U ⃗ 0 \vec U_0\,\vec U_1\,\vec U_2\,\vec U_7\,\vec U_2\,\vec U_1\,\vec U_0 U 0 U 1 U 2 U 7 U 2 U 1 U 0
线性调制区的极限是参考矢量圆内切于六边形:
∣ U ⃗ r e f ∣ m a x = U d c 3 ≈ 0.577 U d c \left|\vec U_{ref}\right|{max} = \frac{U {dc}}{\sqrt3} \approx 0.577, U_{dc} U r e f ma x = 3 U d c ≈ 0.577 U d c
比普通正弦 PWM 的 0.5 U d c 0.5\,U_{dc} 0.5 U d c
flowchart LR
subgraph 每个 PWM 周期执行
A[采样 ia、ib<br/>读取编码器 θm] --> B[Clarke 变换<br/>iα、iβ]
B --> C[Park 变换<br/>id、iq]
C --> D[d 轴 PI:id* = 0<br/>q 轴 PI:iq* 来自速度环]
D --> E[解耦 + 反电动势前馈]
E --> F[反 Park 变换<br/>uα*、uβ*]
F --> G[SVPWM<br/>三相占空比]
G --> H[三相逆变桥]
end
H --> M[PMSM]
M -->|相电流| A
M -->|转子位置| A
外面再套速度环和位置环就是机器人关节常见的三环结构。各环带宽按约一个数量级递减(例如电流环 1 kHz、速度环 100 Hz、位置环 20 Hz),保证内环对外环近似为理想执行器:
ω p o s ≪ ω v e l ≪ ω c u r ≪ ω P W M \omega_{pos} \ll \omega_{vel} \ll \omega_{cur} \ll \omega_{PWM} ω p os ≪ ω v e l ≪ ω c u r ≪ ω P W M
真正把 FOC 跑在 MCU 上,坑几乎都不在算法本身:
电流采样时刻 :低边采样电阻方案只能在下管导通时采样,ADC 触发必须与 PWM 计数器中心对齐;占空比接近 100% 时下管导通窗口太短,要做最小脉宽限制或移相。电角度标定 :编码器零位和 d 轴的偏差直接变成转矩损失(cos Δ θ \cos\Delta\theta cos Δ θ i d > 0 , i q = 0 i_d > 0, i_q = 0 i d > 0 , i q = 0 死区补偿 :上下管互锁死区(典型 0.5~2 μs)造成电压畸变,低速轻载时表现为电流过零附近的爬行和噪声,需按电流方向做补偿。速度测量 :低速时编码器脉冲计数噪声大,用 M/T 法或对位置做跟踪微分器/PLL 提取速度。执行时序 :整条链路(采样 → 变换 → PI → SVPWM 装载比较寄存器)必须在一个 PWM 周期内完成,20 kHz 下预算只有 50 μs,三角函数用查表或 CORDIC。
两个常见扩展,思路在 dq 模型里都已经埋好:
弱磁(field weakening) :反电动势 ω e ψ f \omega_e\psi_f ω e ψ f u d 2 + u q 2 ≤ U m a x 2 u_d^2 + u_q^2 \le U_{max}^2 u d 2 + u q 2 ≤ U ma x 2 i d i_d i d 无传感器(sensorless) :中高速用反电动势观测器(滑模观测器或磁链观测器)从 u α β , i α β u_{\alpha\beta}, i_{\alpha\beta} u α β , i α β θ e \theta_e θ e L d ≠ L q L_d \ne L_q L d = L q
模块
输入 → 输出
关键结论
Clarke
i a b c → i α β i_{abc} \to i_{\alpha\beta} i ab c → i α β 三相冗余信息压缩为两维,采两相电流即可
Park
i α β → i d q i_{\alpha\beta} \to i_{dq} i α β → i d q 正弦量变直流量,PI 无稳态误差成为可能
dq 模型
—
T e = 3 2 p ψ f i q T_e = \tfrac32 p \psi_f i_q T e = 2 3 p ψ f i q i q i_q i q
电流环 PI
i d q \* → u d q \* i_{dq}^\* \to u_{dq}^\* i d q \* → u d q \* 零极点对消:K p = ω c L K_p = \omega_c L K p = ω c L K i = ω c R s K_i = \omega_c R_s K i = ω c R s
SVPWM
u α β \* → u_{\alpha\beta}^\* \to u α β \* → 母线利用率 U d c / 3 U_{dc}/\sqrt3 U d c / 3
FOC 的本质一句话就能说完:用准确的转子角度做坐标变换,把交流电机的转矩控制问题变换成两个直流量的调节问题 。链路里每一环(角度、采样时刻、死区、带宽分配)损失的精度,最后都会以转矩纹波和噪声的形式还回来。
P. C. Krause, O. Wasynczuk, S. D. Sudhoff. Analysis of Electric Machinery and Drive Systems . Wiley-IEEE Press.
R. Krishnan. Permanent Magnet Synchronous and Brushless DC Motor Drives . CRC Press.
阮毅, 陈伯时. 《电力拖动自动控制系统——运动控制系统》. 机械工业出版社.
TI Application Report: Field Orientated Control of 3-Phase AC-Motors (BPRA073).
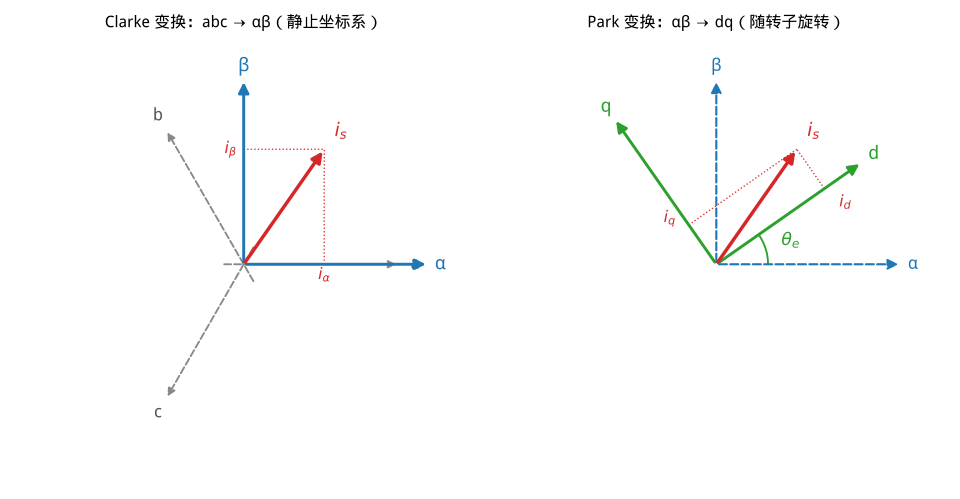 同一个电流矢量 :在 αβ 静止系下两个分量是正弦量,转到与转子同步的 dq 系下变成两个直流量
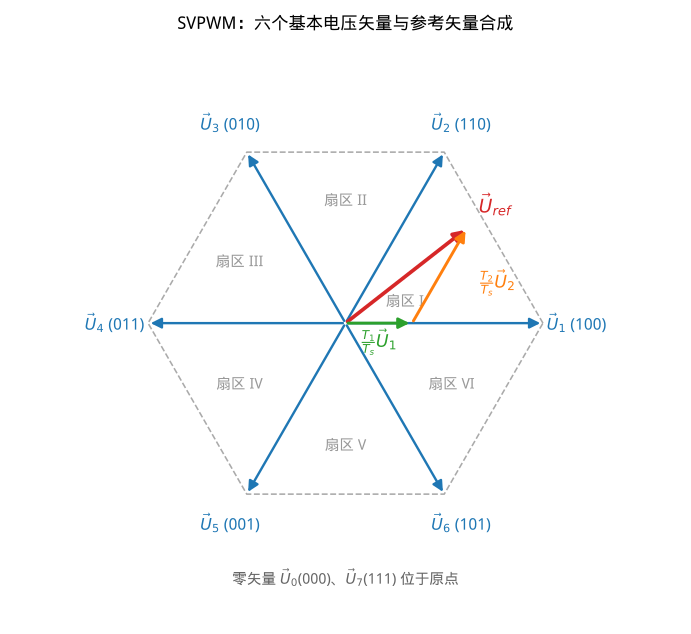 参考矢量落在扇区 I 时,用相邻的 、 与零矢量按伏秒平衡合成