机械臂标定:重复精度很好,绝对精度为什么差二十倍
拆解几何误差与非几何误差的构成,走通运动学标定的建模-测量-辨识-补偿四步,再推导手眼标定 AX=XB 的由来与工程要点。
工业机械臂的数据手册上有一个常被误读的数字:重复定位精度 ±0.020.05 mm。它的意思是回到同一个示教点的散布很小;而第一次走到一个用坐标算出来的点能差多少——绝对定位精度——手册上通常不写,实测普遍在 13 mm。差了二十倍不止。
只要工作流是“示教-再现”,绝对精度无所谓。但下面这些场景全靠绝对精度:离线编程(CAD 里算好的轨迹直接下发)、视觉引导抓取(相机给出的目标位姿要换算到基座系)、双臂/多机协同(两台臂共享一个世界坐标系)。标定就是把绝对精度从毫米级拉回亚毫米级的那套流程。本文先讲机器人本体的运动学标定,再讲把相机接进来的手眼标定。
把 TCP 定位误差按来源拆开:
- 几何误差(约 80~90%):连杆长度制造公差、相邻关节轴线的平行度/垂直度装配偏差、关节零位偏置。它们体现为 DH 参数的真实值偏离名义值——每个关节 4 个参数,6 轴臂几十个参数,每个差零点几毫米、零点几度,经运动链放大到末端就是毫米级;
- 非几何误差(约 10~20%):关节与连杆在重力/负载下的弹性变形(谐波减速器的柔性是主力)、齿隙、热漂移(电机发热让结构伸长,开机后前两小时 TCP 能漂零点几毫米)、编码器安装偏心。
这个比例结构决定了标定策略:先做几何标定拿走大头,剩下的地板由非几何误差决定——要继续压就得上关节刚度模型、温度模型,边际成本陡增。
写出 TCP 位姿对参数偏差的一阶模型:
是全部待辨识参数偏差, 是标定雅可比(对参数求偏导,区别于对关节角的运动学雅可比)。误差模型要满足三性质:完备(能表达任意小的几何变形)、连续(参数随几何结构连续变化)、极小(无冗余参数)。
DH 参数在一种常见结构上违反连续性:相邻关节轴近似平行时(典型如 6 轴臂的 2、3 轴),公垂线位置对轴线方向的微小变化极度敏感, 参数会跳变。标准修法是对平行轴改用 Hayati 参数(用一个绕 的旋转角 替换 ),混合模型(MDH + Hayati)是标定文献的默认配置。这个细节不处理,辨识矩阵直接病态。
测量手段按精度与成本排:激光跟踪仪(几十微米,几十万元,行业标准)、拉线编码器、球杆仪、以及约束自标定(让 TCP 反复接触一个固定平面/球,用“约束方程残差”替代直接测量——精度有限但几乎零设备成本)。
比设备更常被忽视的是测量位形的选择。辨识质量由堆叠雅可比的奇异值谱决定(和动力学辨识的激励轨迹是同一个数学问题):位形太少、太集中,某些参数方向观测不到。做法是从大量随机位形里按可观测性指标(如 )贪心挑选 30~60 个,覆盖工作空间的角落和不同的腕部姿态。
Gauss-Newton/LM 迭代,几轮收敛。测量系统与机器人基座的相对位姿本身未知,要并入参数一起辨识(否则它的误差会污染所有连杆参数)。下面是本文配套的仿真(平面 2R 臂,杆长误差 + 零位偏差 + 未建模的关节柔性):
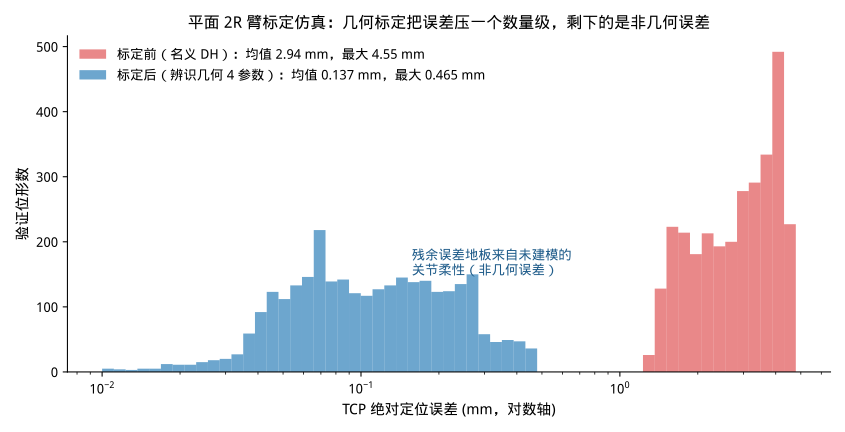 40 个测量位形辨识 4 个几何参数:误差均值从 2.94 mm 压到 0.137 mm(一个数量级)。注意标定后的分布并不塌缩到测量噪声水平——残余的 0.1 mm 地板来自仿真中故意注入的关节柔性,几何模型无论如何拟合不掉它
这张图浓缩了标定工程的核心判断:残差分布的形状告诉你下一步值不值得做。残差随位形(尤其随负载力矩)有系统性结构,说明柔性是主导,值得加关节刚度参数再辨识一轮;残差已呈白噪声状,就到头了。
辨识出的参数怎么用回去?自研控制器直接更新运动学模型。商用控制器往往不开放模型参数,通用做法是目标修正:下发前用标定模型算出“名义模型会走错多少”,把目标位姿反向偏置——控制器拿着错的模型走到对的地方。离线编程软件(如 RoboDK 的标定模块)就是这个思路。
换一次夹具就要做一次的日常标定:求工具中心点相对法兰的变换 。经典四点法:操作者用四种不同的姿态把工具尖端对到空间同一个点,则
每两个位姿相减消掉未知的 ,得到关于 的线性方程组,最小二乘即解。姿态差异越大条件数越好——四个姿态挤在一起是新手常犯的错。工具姿态(TCP 坐标系方向)再用两个附加点(延 X、Z 方向各戳一点)确定。
视觉引导需要相机系和机器人系的变换。两种安装各有一条闭环约束:
眼在手上(eye-in-hand):相机装在法兰上,求 。让机械臂带着相机从位姿 1 挪到位姿 2,同时观察一个固定不动的标定板。沿“法兰 1 → 法兰 2”和“相机 1 → 相机 2”两条路径走一圈回到原地:
即经典方程 。眼在手外(eye-to-hand):相机固定看工作区,标定板装在法兰上,推导同构,解的是“基座 → 相机”。
求解套路是先旋转后平移:旋转部分 说明 、 的旋转轴被 相互映射,Tsai-Lenz、Park-Martin(李代数最小二乘)都是对多组运动对解这个约束;旋转定了,平移是线性方程。OpenCV 的 calibrateHandEye 提供了全套实现,真正的功夫在数据采集纪律上:
- 旋转要充分且多样:方程只约束旋转轴方向的相对关系,至少两组转轴不平行的运动才有唯一解;纯平移运动对旋转部分零信息。经验做法是 10~20 组位姿,姿态角撒开 30° 以上;
- 误差是逐级传递的:机器人正运动学差 1 mm,手眼结果就差 1 mm——手眼标定的精度上限是本体绝对精度,这就是它排在运动学标定之后讲的原因。相机内参同理,先标内参再标手眼;
- 同步:拍照瞬间机械臂必须完全静止(等稳定 200~500 ms 再触发),运动中采集的位姿对是系统误差的大户;
- 验证要闭环到任务:拿标定结果引导机械臂去戳标定板上的已知角点,物理接触验证的残差才是任务真正能拿到的精度——投影残差好看不代表抓取准。
这条依赖链解释了很多“视觉抓取不准”的悬案:手眼矩阵反复重标都不见好,根子在本体运动学没标、或 TCP 是拍脑袋填的。误差预算要整条链一起算:内参 + 本体 + TCP + 手眼 + 目标检测,每层 0.3 mm,末端就是毫米级。
| 标定 | 求什么 | 手段 | 决定性细节 |
|---|---|---|---|
| 运动学标定 | DH/Hayati 参数偏差 | 激光跟踪仪 + 非线性最小二乘 | 平行轴用 Hayati;位形按可观测性挑;测量系位姿并入辨识 |
| TCP 标定 | 工具相对法兰变换 | 四点法 | 四个姿态差异要大 |
| 手眼标定 | 相机相对法兰/基座 | AX=XB(Tsai/Park) | 旋转多样性;静止采集;精度上限是本体绝对精度 |
| 非几何补偿 | 关节刚度、热漂 | 残差分析后决定 | 看残差有没有系统性结构再投入 |
标定是典型的“顺序不能错”的工程:内参 → 本体 → TCP → 手眼,每一层的误差都是下一层的地板。绝对精度不是买回来的,是标出来的。
- B. W. Mooring, Z. S. Roth, M. R. Driels. Fundamentals of Manipulator Calibration. Wiley, 1991.(完备/连续/极小三性质出处)
- S. A. Hayati. Robot Arm Geometric Link Parameter Estimation. CDC 1983.
- R. Y. Tsai, R. K. Lenz. A New Technique for Fully Autonomous and Efficient 3D Robotics Hand/Eye Calibration. IEEE T-RA, 1989.
- F. C. Park, B. J. Martin. Robot Sensor Calibration: Solving AX=XB on the Euclidean Group. IEEE T-RA, 1994.
- IEEE Std 1789 / ISO 9283: 机器人性能与精度测试方法。