机械臂关节硬件:减速器、编码器与抱闸的选型逻辑
从力矩密度与反驱性这对根本矛盾出发,对比谐波/RV/行星三种减速器,讲清双编码器架构解决什么问题、抱闸怎么选,以及一套完整的关节选型算账流程。
软件文章写了一路——动力学、力控、标定——每一篇的结尾都指向同一个事实:算法的上限是硬件给的。摩擦决定力控透明度,减速器柔性决定控制带宽,编码器安装位置决定你测到的是哪个角度。这篇把机械臂关节拆开,讲每个部件的选型逻辑和它们如何反过来约束控制。
一个现代关节模组从外到内:无框力矩电机、减速器、双编码器、失电抱闸、(可选)关节力矩传感器、驱动板。逐个来。
电机的力矩与体积粗略地按 (气隙面积 × 力臂)增长,直接驱动一个需要 100 N·m 的肘关节要一颗又大又重的电机——所以要减速器,减速比 把力矩放大 倍。但代价在动力学那篇已经算过:
折算惯量按 放大,摩擦按 放大。 时电机转子那点惯量在输出端变成庞然大物,外力想推动关节(反驱)要先克服被放大百倍的摩擦——高减速比关节从输出端看几乎是“锁死”的。这就是力矩密度与反驱性(力控透明度)的根本矛盾,整个关节设计都在这对矛盾里选位置:
- 工业臂(位置控制为主):选高减速比(),要刚度和力矩密度,反驱性不要了,力控靠末端 F/T 传感器外环;
- 协作臂:高减速比 + 关节力矩传感器——反驱性物理上没有,用传感器闭环“算出来”一个软关节(Franka、iiwa 路线);
- 足式/灵巧手(接触频繁、需要透明度):准直驱(QDD, 行星)——牺牲力矩密度换取低摩擦低惯量,电流环直接当力矩源用,不要力矩传感器。
| 谐波(Harmonic) | RV / 摆线 | 行星(含 QDD) | |
|---|---|---|---|
| 典型减速比 | 50~160(单级) | 60~200 | 3~10/级 |
| 齿隙 | 近零(柔轮预紧) | 极小(<1 arcmin) | 有(数 arcmin,需消隙) |
| 扭转刚度 | 低(柔轮是弹簧) | 高 | 中 |
| 效率 | 60~85%(随载荷/温度变化大) | 80~90% | 90~97% |
| 抗冲击 | 弱(柔轮怕过载) | 强 | 中 |
| 典型位置 | 协作臂全部关节、工业臂腕部 | 工业臂 1~3 大关节 | 足式、灵巧手、直驱云台 |
谐波减速器靠柔轮的弹性变形传动,天然无齿隙、同轴紧凑,是协作臂的标配。但“柔轮是弹簧”这句话要读成控制问题:
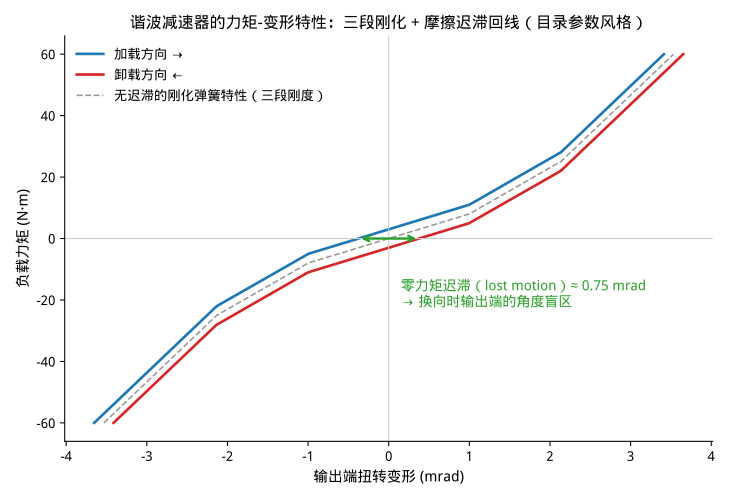 目录参数风格的力矩-变形特性:三段刚化弹簧(厂商给 K1/K2/K3 三段刚度)叠加摩擦迟滞。零力矩附近的迟滞宽度就是换向时的角度盲区(lost motion)
这条曲线给控制立了三条规矩:
- 扭转共振限带宽:关节刚度 与负载惯量 构成共振 ,谐波关节典型几十 Hz。位置环带宽必须压在共振以下(或加陷波器),这就是“谐波关节的控制带宽天花板”的物理来源;
- 迟滞吃掉换向精度:图中零力矩迟滞 ≈ 0.75 mrad,负载换向时输出端有这么大的角度盲区,电机侧编码器完全看不见——精密轨迹在换向点的“平顶”痕迹就是它;
- 刚度随载荷变:三段刚化意味着轻载时刚度只有重载的三分之一,共振频率跟着漂,固定参数的陷波器在变载荷下会失配。
RV/摆线用于大臂关节:两级结构(渐开线 + 摆线针轮)、刚度高、抗冲击好,缺点是重、贵、有传动比波动(cyclic error,会以固定空间频率出现在轨迹上,精密应用要做谐波补偿)。行星效率最高、可反驱,QDD 用低减速比行星 + 大直径外转子电机,把“电流即力矩”的假设做实——但力矩密度低,同样力矩下关节更重更大。
减速器有柔性和迟滞,于是“电机转了多少”和“关节输出转了多少”是两个不同的角度。编码器装哪侧是个架构决策:
- 电机侧(高速轴):必需品——FOC 换向要电角度,速度环要高分辨率转速。经过减速比放大,输出端等效分辨率极高(17 位编码器 ÷ 100 减速比 → 输出端 24 位等效)。但它测不到减速器之后的变形、迟滞、齿隙;
- 输出侧(低速轴):测的才是真实关节角。分辨率要求高(直接就是关节精度),常用大直径中空磁编/感应式编码器。
双编码器(电机侧 + 输出侧)是协作臂的主流配置,好处远超“精度高一点”:
两个编码器的差就是减速器的扭转变形,乘刚度即关节力矩——把谐波的柔性从缺陷变成了免费的力矩传感器(串联弹性执行器 SEA 的思路)。精度受迟滞和刚度非线性限制(所以高端协作臂仍配应变片式力矩传感器),但做碰撞检测、拖动示教绰绰有余。此外输出侧编码器让上电无需回零(多圈绝对式),且能诊断减速器磨损(变形-力矩曲线随寿命漂移)。
绝对式还是增量式、单圈还是多圈:关节场景基本收敛到多圈绝对磁编(免回零、断电记圈,电池或韦根自发电记圈),增量式只在成本极敏感的场合残留。
抱闸:重力轴(2、3 轴几乎必然)断电后会砸下来,失电抱闸(断电抱死、通电释放)是安全件不是可选件。选型看两个数:静态保持力矩要覆盖最大重力力矩 × 安全系数(≥1.52,考虑负载和末端加装);动态制动能量——运动中急停时抱闸要吞掉动能,制动器的摩擦片按允许的单次/累计制动能量选,这个参数比保持力矩更容易被漏算。控制细节:抱闸释放/闭合有 30100 ms 的机电延迟,使能时序要“先建立力矩再松闸”,否则重力轴上电瞬间会下坠一小段——用户看到的“点头”就是时序错了。
关节力矩传感器:应变片贴在输出法兰的弹性体上。加它的收益在力控那篇讲透了(力矩闭环把摩擦“控掉”,透明度不再依赖机械反驱性);成本除了钱还有串联刚度下降——弹性体本身又是一级弹簧,共振频率进一步下探。iiwa/Franka 选了加,UR 选了不加(用电流估计 + 好的摩擦模型),两条路线都成立,取决于目标市场对力控精度的要求。
以负载 5 kg、臂展 0.8 m 的协作臂肘关节为例,把流程走一遍:
- 载荷谱:最坏位形(手臂水平伸直)的静态重力力矩 + 期望加速度下的动态力矩。设算得峰值 60 N·m、以典型工作循环加权的 RMS 力矩 25 N·m;
- 减速器:谐波按“额定力矩 ≥ RMS、瞬时允许峰值 ≥ 冲击峰值”选型号(注意谐波目录里额定/启停峰值/瞬时峰值是三个不同的数,用错一档寿命大打折扣);减速比在电机能力约束下取—— 越大电机越小,但折算惯量和摩擦越大:这里的经典准则是惯量匹配 ,比值太大则加减速时电机“拖不动”负载惯量,太小则电机惯量白白浪费力矩;
- 电机:需求转速 = 关节最大角速度 × (肘关节 180°/s、 → 电机 3000 rpm 量级);连续力矩 = RMS / () 再留热余量。热约束用 RMS 不用峰值——电机烧不烧看 的时间积分;
- 编码器:输出侧分辨率直接除进重复精度预算(0.02 mm @ 0.8 m → 25 μrad,19 位以上);电机侧看速度环噪声需求;
- 验证回路:装好后实测摩擦-速度曲线、扭转刚度曲线,回填动力学辨识模型——选型数据和实物总有出入,控制参数以实测为准。
- 关节设计的主轴是力矩密度 vs 反驱性:工业臂选密度、QDD 选透明度、协作臂用力矩传感器在中间造了第三条路。
- 减速器选型先定类型再定比:谐波(紧凑无隙但柔)、RV(刚硬抗冲但重)、行星(高效可反驱但有隙);减速比受惯量匹配 1~10 的约束。
- 谐波的柔性是控制问题:共振限带宽、迟滞吃换向精度、刚度随载漂移——力控与轨迹精度的很多“软件问题”根子在这条迟滞回线上。
- 双编码器不只是精度冗余:编码器差 × 刚度 = 免费力矩估计,顺带免回零和减速器健康监测。
- 算账三个容易漏的点:谐波目录的三档力矩额定、抱闸的动态制动能量、电机热校核用 RMS。
- Harmonic Drive 产品目录:刚度三段模型、迟滞与力矩额定定义(工程数据章节)。
- Nabtesco RV 减速器技术资料:传动原理与 cyclic error。
- P. M. Wensing, A. Wang, S. Seok, et al. Proprioceptive Actuator Design in the MIT Cheetah. IEEE T-RO, 2017.(QDD 设计哲学的出处)
- G. A. Pratt, M. M. Williamson. Series Elastic Actuators. IROS 1995.
- A. Albu-Schäffer et al. The DLR Lightweight Robot: Design and Control Concepts. Industrial Robot, 2007.(双编码器 + 力矩传感器架构)