关节伺服环路整定与共振抑制:柔性关节的带宽从哪来、被什么限住
从双质量模型完整推导共振与反共振频率的由来,用实测频域数据说明电机侧与负载侧反馈的本质差别、陷波器真正救的是什么,以及负载振动为什么要靠命令整形而不是滤波器来治。
博客里已经有了电流环(FOC)、有动力学前馈、有阻抗力控外环,但中间缺了一大块:速度环和位置环到底能调多快,被什么限住。这块恰恰是实际调机器人时最耗时间的地方,也是“参数一样、换个负载就开始抖”的根源。
答案的核心是一件事:关节不是刚体。谐波减速器的扭转刚度是有限的,电机和负载之间挂着一根弹簧。这根弹簧带来的机械共振决定了伺服环路的天花板。本文把这个模型推完,然后用实测的频域和时域数据回答四个问题:共振频率由什么决定、电机侧和负载侧反馈差在哪、陷波器什么时候有用、负载振动该怎么治。
文中所有曲线都来自一套双质量模型的数值仿真(解析传递函数与状态空间实现交叉验证到 )。
工业伺服的标准结构是三环级联,从内到外:电流环 → 速度环 → 位置环。
为什么不直接设计一个“位置到电压”的大控制器?三个理由,都很实际:
- **带宽分离让每一环看到的对象都简单。**内环带宽远高于外环时,外环可以把内环近似成“理想的、瞬时的”。工程惯例是相邻环带宽差 3~10 倍:电流环 1
2 kHz,速度环 100300 Hz(本文这个关节只到 21 Hz,后面会看到为什么),位置环 10~50 Hz。这个“10 倍法则”不是玄学,它保证内环的动态在外环的频段内可以忽略; - **限幅可以分层做。**电流环限电流保护功率器件,速度环限速度保护机械,位置环限位置保护工件。级联结构让每个限幅都落在物理量本身上;
- **调试可分解。**内环调好后不再动它,外环出问题时排查范围明确。一个大控制器的参数是耦合的,改一个动全身。
代价是级联结构的总相位滞后会累加,所以内环的相位裕度不是白拿的——它会消耗外环的裕度预算。
把关节简化成两个惯量 + 一根扭簧(都折算到关节输出侧):
是电机加减速器折算后的惯量, 是连杆与负载的惯量, 是减速器的扭转刚度(谐波减速器典型 N·m/rad,关节硬件那篇讨论过它的来源), 是结构阻尼。
拉普拉斯变换,记 、,把弹簧-阻尼的阻抗写成 。两个方程变成
从第二式解出 ,代回第一式消掉 :
括号里通分, 项相消,整理得
再回代得到负载侧:
两个式子的分母相同,分子不同——这个差别就是本文后面一半内容的根源。
分母的二次因子给出共振频率(两个传递函数共有):
是两个惯量的约化惯量(像两体问题里的 reduced mass)。 的分子给出反共振频率:
两者的比值只由惯量比 决定:
物理图像很清楚。反共振是“负载在弹簧上自己晃”的频率——在这个频率上负载像一个吸振器,把电机的运动吸收掉,所以电机侧看到的阻抗变得极大、幅值出现深谷。共振是“电机和负载反相对晃”的频率,此时约化惯量最小,响应最大。
而 没有反共振零点:负载侧只有极点。这不是巧合——反共振的物理含义是“负载吸收电机的运动”,那是从电机侧看过去才有的现象。
取一组现实参数(、 kg·m²、 N·m/rad、阻尼比 0.015):
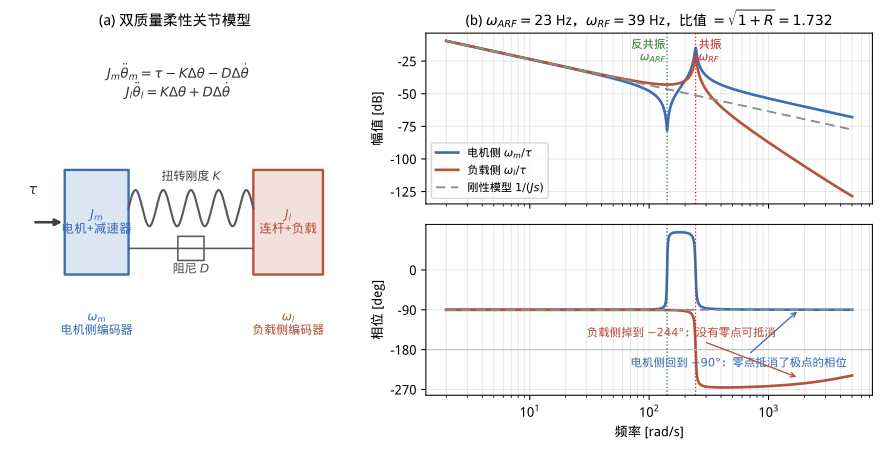 反共振 23 Hz、共振 39 Hz,比值精确等于 。关键在相位:电机侧越过共振后回到 (零点先来 、极点再来 ,净抵消),而负载侧一路掉到 ——因为没有零点可抵消
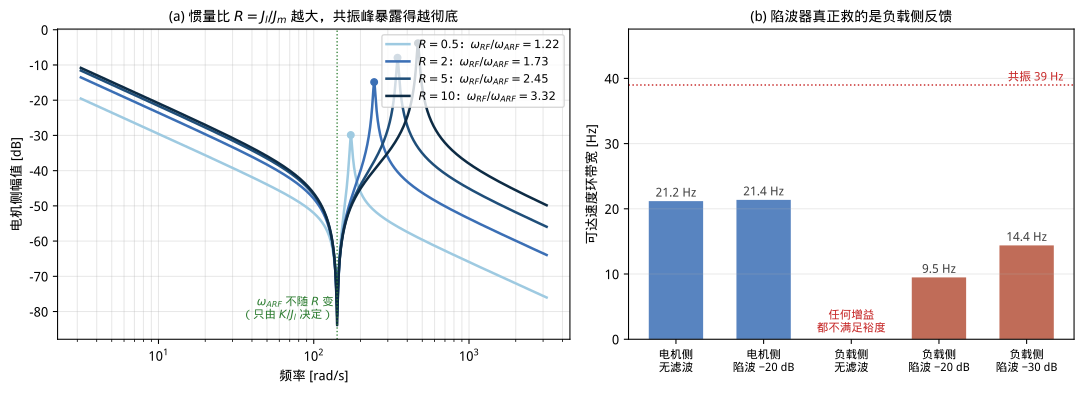 (a) 只由 决定,不随 变; 越大共振与反共振拉得越开,共振峰暴露得越彻底。轻负载()时两者几乎贴在一起、峰谷相消,这就是“空载调得好、装上负载就抖”的数学解释
的工程含义因此非常直接:惯量比是选型时就定下的控制难度。直驱/准直驱( 大)天生难调,大减速比( 小,因为 折算后被放大 倍)天生好调——这是关节硬件篇里“减速比换控制带宽”那笔账的频域版本。
速度环通常用 PI:。比例增益决定带宽,积分保证零稳态误差。再串上数字控制的半个采样周期延迟(1 kHz 下 0.5 ms,用一阶 Padé 近似)。
我扫描 ,取满足增益裕度 dB 且相位裕度 的最大值,得到上图 (b) 的结果。三条结论都值得说清楚,其中一条和我原本的预期相反。
电机侧反馈:限制不是共振,而是采样延迟。实测可达带宽 21.2 Hz 。诊断增益穿越点发现它落在 314 Hz——远高于共振。原因在 的结构:越过反共振之后,负载被“甩掉”了,电机只感受到自己的惯量,传递函数退化为 。,所以高频增益比刚性模型还高,环路增益迟迟不衰减,穿越点被推到很高的频率,那里采样延迟已经把相位吃掉了。
**电机侧加陷波器几乎没用。**实测 21.2 → 21.4 Hz。既然限制不是共振,去削共振峰当然不解决问题。
负载侧反馈:不加陷波器根本调不起来。 的相位越过共振后停在 , 的穿越无法避免。实测结果是任何 都不满足裕度要求——不是带宽低,是无解。加 dB 陷波后能到 9.5 Hz, dB 陷波到 14.4 Hz。
所以陷波器的定位要说准确:它是为了让原本不稳定的环路能闭上,而不是为了给已经稳定的环路提标。这是实践中最常被误用的一件事。
陷波(band-stop)的标准形式是一对零点压在一对极点上:
深度 dB,宽度由 决定。三个工程要点:
- 中心频率必须准。陷波带宽窄()时, 偏 10% 就基本失效。而 随负载变化——机械臂在不同位形下 能变几倍,共振频率随之移动。所以要么按位形做增益/频率调度,要么用自适应陷波(在线辨识共振频率并跟踪);
- **深度不是越深越好。**深陷波必然带来更大的相位扭曲,会吃掉穿越频率附近的裕度;
- **不要用低通代替。**实测里一阶低通(截止取 )把电机侧带宽从 21.2 Hz 压到 —— 直接变成无可行增益。低通在整个高频段引入相位滞后,代价远大于陷波这种“只在一个窄带里动手”的手段。
前面所有分析都是“环路稳不稳”。但机器人真正要交付的是末端精度,而反馈量通常是电机侧编码器。这两件事可以差得很远。
用调好的电机侧速度环(,裕度合格)做速度阶跃,同时看两个输出:
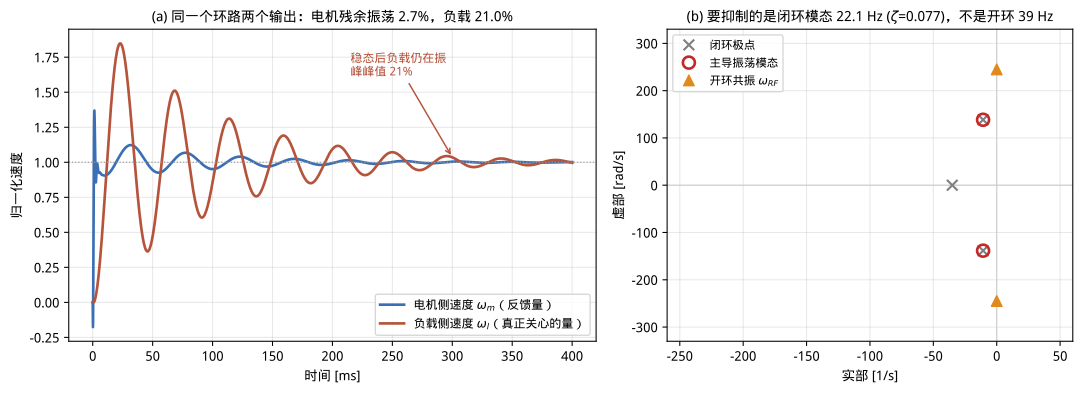 (a) 电机侧(蓝)稳态后残余振荡峰峰值只有 2.7%,看起来完全可以交付;负载侧(红)却有 21% 的持续振荡——差 8 倍。这就是“示波器上电机很干净,工件在抖”的确切来源。(b) 闭环极点图揭示了第二件事:主导振荡模态在 22.1 Hz(),而开环共振在 39 Hz——反馈把极点搬走了
第二点特别容易踩坑:如果你按开环辨识出的 39 Hz 去设陷波器或整形器,会完全打不中实际在振的 22 Hz 模态。要抑制的是闭环模态,不是开环共振。
这也解释了我在实验中遇到的一个反直觉结果:在电机侧回路里加 dB 陷波(中心在 39 Hz),负载残余振荡不但没降,还从 21.0% 略微升到 24.4%。原因是陷波降低了共振频率处的环路增益,而在电机侧反馈下反馈本身在给共振提供主动阻尼——把它削掉,等于把阻尼也削掉了。
既然滤波器治不了负载振动,正确的工具是三类。
(a)命令整形(input shaping)——最便宜、最有效。ZV(Zero Vibration)整形器把指令拆成两个脉冲,间隔恰好半个模态周期:
原理是让第二个脉冲激起的振动与第一个的反相抵消:半个周期后第一个脉冲的振动正好相位翻转,用衰减系数 配好幅值即可完全相消。
实测用闭环模态(22.1 Hz、)参数设计 ZV 整形器:
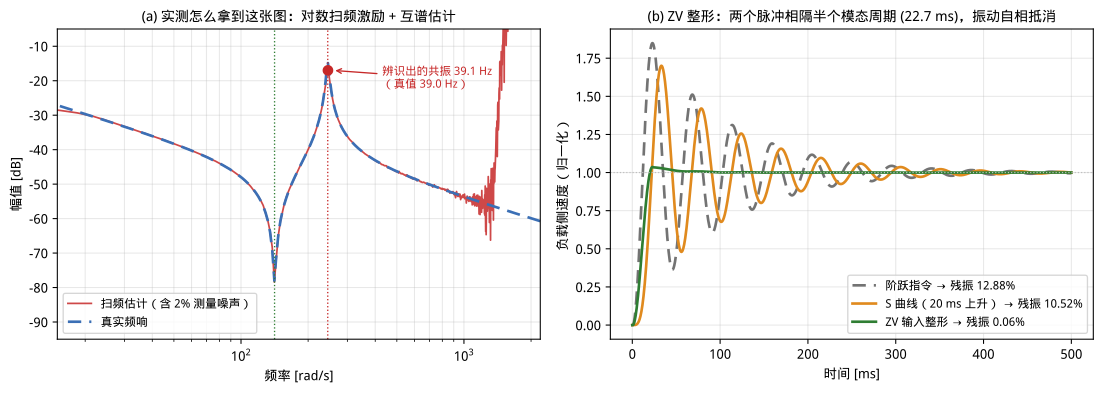 (b) 负载残余振荡:阶跃指令 12.88% → ZV 整形 0.06%,降了两百倍,代价是 22.7 ms(半个模态周期)的延迟。对照组很有意思:20 ms 上升的 S 曲线只降到 10.52%——光“把指令变平滑”没用,平滑的时间尺度必须和模态周期匹配(该模态周期 45 ms,20 ms 的上升沿照样激励它)
这也给Ruckig 那类在线轨迹生成一个新的解读角度:jerk 限制之所以有用,本质是限制了指令频谱在高频的能量。但它是“钝器”——要真正打掉某个特定模态,还是要靠对准了频率的整形器。
(b)双编码器 / 负载侧反馈。把负载纳入环内是最根本的解法,代价是第 3 节算过的:负载侧反馈没有反共振零点,必须配陷波器,而且带宽只能到 。实践中常用双反馈折中:高频用电机侧编码器(保证环路稳定),低频用负载侧编码器(消除减速器背隙与柔性造成的静态误差),中间用互补滤波交接——和ESKF 那篇里互补滤波的思路完全一致。
**(c)主动阻尼。**把弹簧的形变速率(可由两侧编码器之差得到,或由力矩传感器测出)反馈回力矩指令,等价于给结构增加阻尼 。这就是阻抗控制在关节层的形式,也是串联弹性驱动(SEA)能做力控的基础。
反馈带宽贵,前馈便宜。所有已知的量都应该走前馈,不要让反馈去“发现”它们:
前馈的价值在于它不消耗稳定裕度:它是开环项,不参与环路的 Nyquist 分析。所以工程上的顺序永远是“先把前馈做准,再谈调高反馈增益”。动力学参数辨识的全部意义就在这里——辨识出来的 直接变成前馈精度。
位置环的两个惯例也可以从这个角度理解:
- **位置环用 P 而不是 PID。**积分已经在速度环里了,位置环再加积分会引入第二个低频极点,把相位裕度吃掉,还容易积分饱和;
- **速度前馈必须加。**没有速度前馈时,位置环靠比例项产生速度指令,跟踪斜坡必然有稳态滞后 。加了前馈这项直接归零。
前面所有设计都依赖 的准确值。实测手段是扫频激励 + 频响估计:给力矩指令注入对数扫频(chirp,例如 2 Hz → 400 Hz、持续几秒),同时记录力矩和速度,用互谱估计频响
上图 (a) 是这个流程的仿真(含 2% 测量噪声):估计出的共振 39.1 Hz,真值 39.0 Hz。三个实操要点:
- 激励幅值要够大但不能进非线性区。太小则信噪比不足(图中 1000 rad/s 以上估计就开始发散),太大则摩擦、背隙、力矩饱和引入非线性,估计出的“频响”不可信;
- 对数扫频优于线性扫频,因为它在每个频程内驻留的时间相同,低频段的信噪比不会被牺牲;
- 必须在多个位形、多个负载下重复测。 随 变化,机械臂伸直和蜷起时可能差一倍以上。要么取最恶劣的那个来设计,要么做增益调度。
第 6 步最容易被跳过,而它恰恰是第 4 节那张图的教训:只看反馈量的响应,你不知道负载在干什么。哪怕只是临时架一个激光位移计或加速度计测一次,也比一直盯着电机编码器强。
- 三环级联的意义是让每一环看到简单对象、限幅落在物理量上、调试可分解;代价是相位滞后累加,内环裕度会消耗外环预算。
- 双质量模型给出两个关键频率:(约化惯量)和 ,比值恰为 。惯量比在选型阶段就决定了控制难度。
- 电机侧与负载侧传递函数分母相同、分子不同:电机侧有反共振零点,相位越过共振后回到 ;负载侧没有,一路掉到 。
- 实测的三条带宽结论:电机侧可达 ,限制是采样延迟而非共振;电机侧加陷波几乎无用;负载侧不加陷波则任何增益都不满足裕度——陷波器是为了让环路能闭上,不是给稳定的环路提标。
- 最重要的一课:电机侧残振 2.7% 时负载侧可以有 21%。而且要抑制的是闭环模态(22 Hz),不是开环共振(39 Hz)——反馈会把极点搬走。
- 负载振动靠命令整形治,不靠滤波器:ZV 整形把残振从 12.88% 打到 0.06%,代价是半个模态周期的延迟;而“把指令变平滑”若时间尺度不匹配模态周期(20 ms 对 45 ms),几乎没用。
- 前馈不消耗稳定裕度,所以顺序永远是“先把前馈做准,再调高反馈”。
- G. Ellis. Control System Design Guide. 4th ed., Butterworth-Heinemann, 2012.(伺服整定与共振抑制的工程圣经,双质量模型一章尤其好)
- K. Szabat, T. Orlowska-Kowalska. Vibration Suppression in a Two-Mass Drive System Using PI Speed Controller and Additional Feedbacks. IEEE T-IE, 2007.
- N. C. Singer, W. P. Seering. Preshaping Command Inputs to Reduce System Vibration. ASME JDSMC, 1990.(输入整形的出处)
- W. Singhose. Command Shaping for Flexible Systems: A Review of the First 50 Years. IJPEM, 2009.
- M. Ruderman, M. Iwasaki. Observer of Nonlinear Friction Dynamics for Motion Control. IEEE T-IE, 2015.(摩擦前馈)
- A. Albu-Schäffer, C. Ott, G. Hirzinger. A Unified Passivity-Based Control Framework for Position, Torque and Impedance Control of Flexible Joint Robots. IJRR, 2007.(柔性关节的无源性控制框架)