采样式路径规划:RRT 家族为什么统治了机械臂规划
从构型空间和维度灾难讲起,推导 RRT 的 Voronoi 偏置、RRT* 渐近最优的两个机制,以及碰撞检测、捷径平滑与时间参数化组成的完整规划管线。
TOPP-RA 那篇的开头说过:“找到一条无碰路径”和“让机器人沿它跑得最快”是两件事。那篇讲了后一半,这篇补上前一半——无碰路径从哪来。对 6、7 自由度机械臂,这个问题的工业标准答案是采样式规划(RRT 家族),本文讲清楚它为什么赢、怎么实现、以及规划器输出的锯齿路径如何变成能执行的轨迹。
规划的舞台不是三维工作空间,而是构型空间(C-space):每个点是一组关节角 ,障碍物变成 ——所有会导致碰撞(含自碰撞)的构型集合。路径规划即在 中找一条连接起点和目标的连续曲线。
换舞台的代价是看不见障碍:工作空间里一个箱子,映射到 7 维关节空间是一个没有解析表达的怪异形状。我们对 的全部访问手段只有一个谓词:
——给定构型做一次碰撞查询。这个“只有点查询”的接口直接淘汰了一大类方法:
- 网格 + A*:分辨率 的网格有 个格子,7 自由度、每轴 100 格就是 ——维度灾难,2、3 维之后免谈;
- 精确胞分解 / 可视图:需要 的几何表达,而我们没有;
- 人工势场:会卡在局部极小,且没有完备性保证。
采样式规划的立足点正是这个接口:不解析描述 ,用随机采样 + 碰撞查询把它“探”出来。代价是完备性降级为概率完备——解存在时找到它的概率随采样数趋于 1,但永远无法证明“无解”(只能超时放弃)。工程上这个交换极其划算。
RRT(快速探索随机树)的循环只有四步:
tree ← {q_start}loop: q_rand ← 均匀采样(以小概率 p 直接取 q_goal——目标偏置) q_near ← 树上离 q_rand 最近的节点 q_new ← 从 q_near 朝 q_rand 走一步 Δ if 线段 [q_near, q_new] 无碰: tree.add(q_new, parent=q_near) if q_new 够接近 q_goal: 回溯出路径,结束看似朴素,藏着一个关键机制——Voronoi 偏置:均匀采样的 落进哪个节点的 Voronoi 胞,哪个节点就被选为 去扩展。而 Voronoi 胞最大的恰恰是树的边疆节点(周围空旷),所以树自动优先向未探索区域生长,不需要任何显式的探索启发式。这是 RRT 比“随机游走”快几个量级的原因。
实现层面三个参数各管一件事:步长 太大容易穿墙失败、太小则树长得慢(经验值取关节空间对角线的 15%);目标偏置 (典型 510%)让树时不时朝目标伸一把,没有它树会均匀铺满全空间才碰到目标;距离度量决定“最近”的含义——关节空间加权欧氏距离要给大臂关节更高权重(同样 0.1 rad,肩关节末端扫过的距离远大于腕关节)。
实践里几乎没人用单树 RRT。RRT-Connect 从起点和目标各长一棵树,交替扩展并贪心互连(connect 步不止走一步 ,而是朝对方一直走到碰撞为止)。机械臂的起点和目标往往都在“钻进夹具/货架”的狭窄区域,双向树恰好让两端的困难区域各自被自己那棵树就地探索。MoveIt 的默认规划器就是它,典型 6 轴场景 10~100 ms 出解。
RRT 概率完备但与最优无缘——第一条摸到目标的路径是什么样就是什么样,且不随采样增加而改善。RRT* 加两个机制修复它:
- choose-parent:新节点 不再直接认 当父亲,而是在半径 邻域内选使起点到 代价最小的节点;
- rewire:反过来检查邻域内每个老节点,若“经过 绕一下”更便宜,就把老节点的父边改接到 上。
树因此不断自我修正,解的代价单调下降,以概率 1 收敛到最优——渐近最优。邻域半径按 收缩( 是空间维数),这是 Karaman & Frazzoli 证明里的关键:半径缩得比这个快就失去最优性,慢则邻域查询拖垮性能。
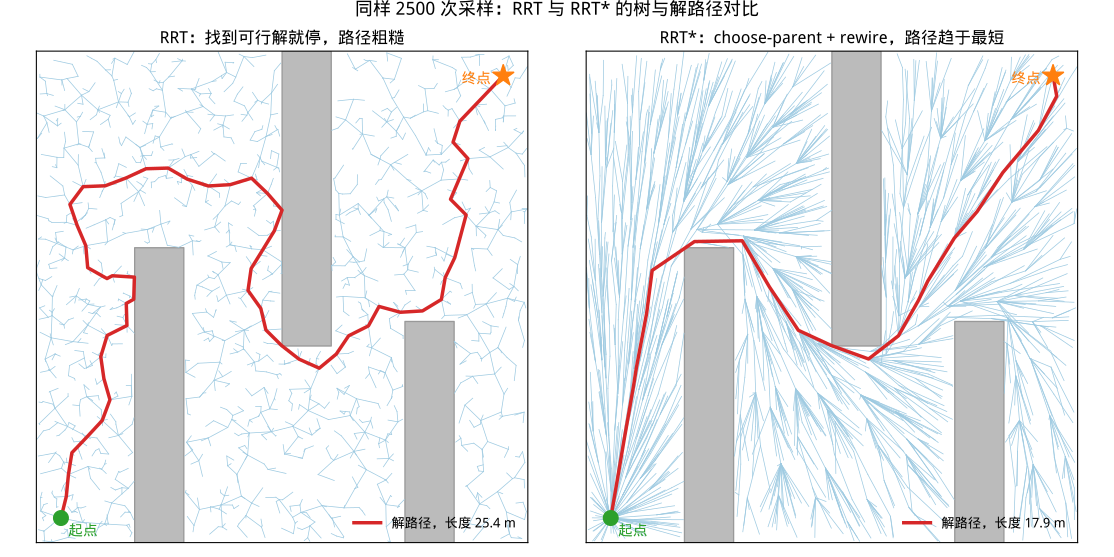 同样 2500 次采样(本图为真实运行结果):RRT 的树是一次性的探索痕迹,路径 25.4 m;RRT* 经过持续 rewire,树呈现出“扇形代价场”的形态,路径 17.9 m,逼近最优
再往上还有一层加速——Informed RRT*:一旦有了代价为 的解,任何能改进它的路径必然落在以起点、终点为焦点、长轴为 的椭球内(椭圆的定义),于是采样直接限制在这个椭球里,收敛速度大幅提升,解越好椭球越瘦。
工程上的取舍很清楚:只要可行解(抓取、换姿态)用 RRT-Connect 加后处理;路径质量重要(周期性作业、能耗敏感)用 Informed RRT* 或 BIT* 给足时间预算。中间态是常见做法:RRT-Connect 先 50 ms 拿到保底解,剩余预算交给优化型规划器继续改进,超时取当前最好。
采样式规划的性能画像出人意料:典型场景下 90% 以上的 CPU 时间在做碰撞查询,规划算法本身只是薄薄一层。所以工程优化的杠杆都在这里:
- 两阶段查询:宽阶段用 AABB 树等包围盒层次快速剔除不可能碰撞的几何对,窄阶段(GJK/EPA 算法)只对幸存对做精确检测。FCL、Bullet 都是这个结构;
- 碰撞几何 ≠ 显示几何:拿装饰性的 10 万面片网格做碰撞是常见的性能自杀。碰撞模型用凸包、胶囊体简化,复杂形状做凸分解,通常快一个数量级以上;
- 自碰撞矩阵: 个连杆有 个碰撞对,其中大半要么永远碰不到、要么天生相邻必然“接触”。离线(MoveIt 的 SRDF 生成工具做的就是这件事)把这些对剔除,运行时只查剩下的;
- 连续性的坑:
collision_free只查点,边 靠离散插值逐点查——分辨率太粗会隧穿(薄障碍物从两个采样点之间穿过去)。分辨率的选择要联动最大杆长:相邻检查点间任何部位扫过的距离不得超过障碍最薄尺寸。要严格保证用连续碰撞检测(CCD),代价更高,安全关键场景才上。
另一个容易忽略的实现细节:随机种子要可控。规划器输出不确定,调试时“复现不了上次那条怪路径”是真实的痛苦;固定种子、记录采样序列,把不确定性关进笼子。
RRT 家族输出的路径是分段直线、带随机抖动的——直接发给控制器,机械臂会跳一段机械舞。到执行还差两步,恰好接上本博客已有的两篇:
捷径平滑(shortcutting):反复随机取路径上两点,若直连无碰就删掉中间段。简单粗暴,但对随机规划器的输出极其有效——通常几十毫秒内路径长度再降 20~40%。比“更聪明的规划器”性价比高得多,这也是实践中容忍 RRT-Connect 粗糙输出的底气。
时间参数化:平滑后的几何路径交给 TOPP-RA 求速度/加速度约束下的时间最优时间律;在线跟踪与目标切换则由 Ruckig 这类 OTG 兜底。
管线视角还能纠正一个常见的错位:抱怨“RRT 路径太丑”的团队,缺的往往不是更好的规划器,而是后处理和时间参数化这两级;反过来,抓取失败率高的根源常在逆解选支(见运动学的工程对照表)而不是规划本身。
| 问题 | 答案 |
|---|---|
| 为什么是采样式 | 对 只有点查询接口 + 维度灾难,淘汰了网格与解析方法 |
| RRT 为什么快 | Voronoi 偏置让树自动向未探索区生长,无需显式启发式 |
| 单树还是双树 | 生产环境默认 RRT-Connect;狭窄通道两端各自探索 |
| 要最优怎么办 | RRT*(choose-parent + rewire,渐近最优)→ Informed RRT*(椭球采样) |
| 性能瓶颈在哪 | 90% 在碰撞查询:简化碰撞几何、自碰撞矩阵、合理的边检查分辨率 |
| 输出怎么用 | 捷径平滑 → TOPP-RA 时间参数化 → 控制器执行,缺一不可 |
采样式规划是“用计算换建模”的典型:它对环境几乎零假设,代价是随机性和只有概率意义的保证。把它放进带后处理、带时间预算、带保底解的管线里,这些短板都能被工程手段接住——这正是它从论文走到每台工业臂上的原因。
- S. M. LaValle. Planning Algorithms. Cambridge University Press.(免费在线,C-space 与 RRT 的标准教材)
- S. Karaman, E. Frazzoli. Sampling-based Algorithms for Optimal Motion Planning. IJRR 2011.(RRT* 与渐近最优性证明)
- J. D. Gammell, S. S. Srinivasa, T. D. Barfoot. Informed RRT*. IROS 2014.
- J. J. Kuffner, S. M. LaValle. RRT-Connect: An Efficient Approach to Single-Query Path Planning. ICRA 2000.
- I. A. Șucan, M. Moll, L. E. Kavraki. The Open Motion Planning Library (OMPL). IEEE RAM 2012.