双臂协同运动规划:约束流形上的采样算法
闭链约束让标准 RRT 的采样命中率精确为零。本文推导投影算子与 CBiRRT 的完整算法、TSR 的不等式约束表示、切空间法的取舍,并用一套可复现的平面双臂实现给出实测数据。
上一篇讲清了双臂闭链的力学:抓取矩阵、内力、物体级阻抗。但它回避了一个更前置的问题——两臂共抓着物体,从 A 到 B 的那条无碰路径,是怎么算出来的?
答案不是“把单臂 RRT 的维数从 6 改成 12”。闭链约束会让标准采样式规划器的成功率精确地等于零——不是低,是零。本文推导为什么,以及绕开它的两类算法。
文中所有数字都来自一套可复现的平面双臂实现(两条 4R 平面臂,连杆 m,基座 m,共抓一根 m 的杆,两个圆形障碍)。构型维数 ,闭链约束 ,所以约束流形是 5 维的。
刚性共抓的约束写成等式:末端 2 的位姿必须等于末端 1 的位姿右乘一个常量变换。写成残差形式
空间双臂 ,平面 。满足它的构型集合
是构型空间里的一个 维子流形。而采样式规划器的每一步都建立在“随机采一个 ,它以正概率有用”之上——对低维子流形,这个前提崩了: 在 中的勒贝格测度为零,随机采样落在上面的概率是 。
这不是理论洁癖。在上面那套平面双臂上做 12 万次均匀采样,用 的容差判定“落在流形上”:
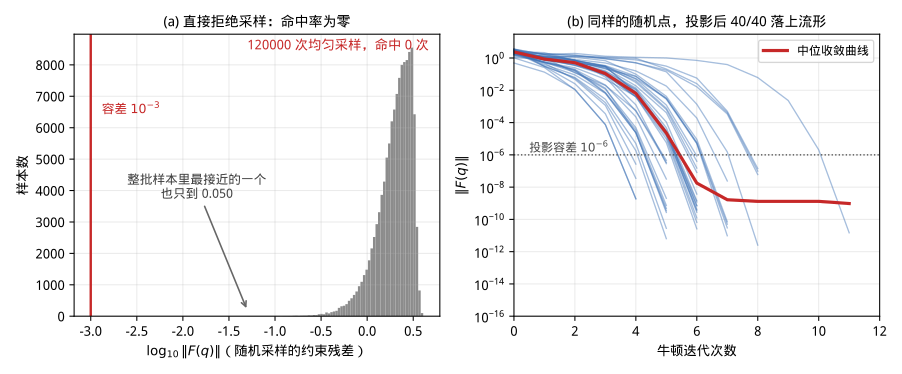 (a) 12 万次均匀采样,命中 0 次;整批样本里最接近的一个残差还有 0.050,离容差差着两个数量级。(b) 同一批点做牛顿投影,40/40 全部落上流形,中位 6 次迭代。残差为位置(m)与角度(rad)的混合范数
所以路线只有一条:不要指望采样落在流形上,要有办法把任意一点搬到流形上去。
给定任意 ,要找附近满足 的点。这是个非线性方程组,用牛顿法。一阶展开
令右边为零:。这是欠定方程组(),解不唯一;取最小范数解就是伪逆,于是迭代格式为
取最小范数解有明确的几何含义: 的值域与 正交,而 正是流形的切空间——每一步修正都垂直于流形走,不在流形方向上乱跑,所以投影点落在原点附近而不是被甩到远处。
这里的 不是新东西: 就是相对位姿误差,它的雅可比正是上一篇推导的相对雅可比 (差一个符号约定)。力学篇里推的那个矩阵,在规划篇里变成了投影算子的核心。
近奇异时 丢秩,伪逆爆炸,实现上一律用阻尼最小二乘代替:
取 量级即可——它不影响正常情况的二次收敛,只在丢秩时把步长压住。
def project(q, tol=1e-6, max_iter=60, damping=1e-6): """Newton projection onto {q : F(q) = 0}.""" for _ in range(max_iter): F = constraint(q) if np.linalg.norm(F) < tol: return q, True JF = constraint_jac(q) # m x n # damped least squares: minimum-norm step, safe at rank loss dq = JF.T @ np.linalg.solve(JF @ JF.T + damping * np.eye(len(F)), F) q = q - dq return q, np.linalg.norm(constraint(q)) < tol上图 (b) 就是这段代码的实测:牛顿法的二次收敛在对数坐标上表现为斜率越来越陡的下坠,典型 5~8 次迭代把残差从 打到 以下。单次投影的成本是 次(正解 + 雅可比 + 一个 求解), 很小(3 或 6),所以投影很便宜——这是整套方法可行的前提。
投影收敛不等于结果可用。牛顿法只保证“找到流形上的某个点”,不保证“找到的点离出发点近”:初值不好时它可能沿着流形滑出很远。如果直接把这样的点连到树上,这条边表示的运动在流形上根本不是一条短路径,后续插值执行时会撞上没检查过的区域。
所以投影后必须验一道:
超了就丢弃这次延伸。这一步在文献里叫 projection step limit,是 CBiRRT 实现里最容易漏掉、漏掉之后表现为“规划出来的路径执行时莫名其妙撞了”的经典坑。
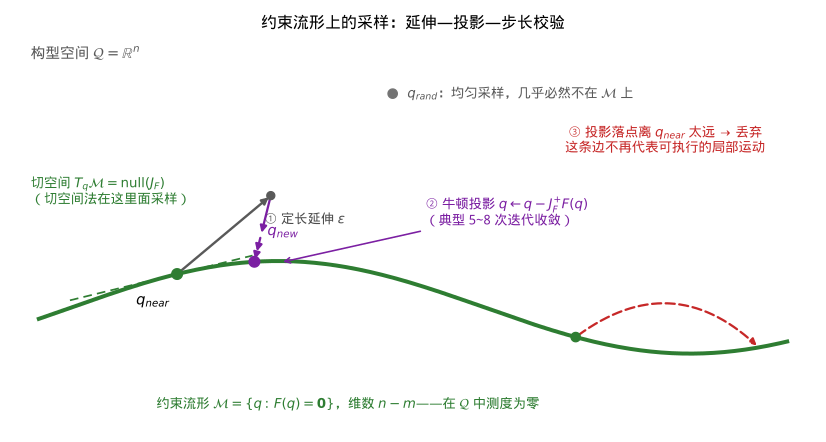 三步走:定长延伸到流形外,牛顿投影拉回流形,再检查落点没被甩远。切空间 是另一类算法(切空间法)的采样空间
有了投影算子,剩下的是把它嵌进 RRT 的骨架。Berenson 等人的 CBiRRT2 是事实标准,核心只改了 extend 一个函数:
def extend(tree, q_target, eps, cap=2.0): q_near = tree.nearest(q_target) q_new = steer(q_near, q_target, eps) # ① 定长延伸(可能离开流形) q_new, ok = project(q_new) # ② 投影回流形 if not ok: return None # 投影发散 if norm(q_new - q_near) > cap * eps: return None # ③ 落点被甩太远,丢弃 if not edge_valid(q_near, q_new): return None # ④ 沿边插值逐点检查 return tree.add(q_new, parent=q_near)其余部分——双向生长、交替扩展、连接判据——和普通 RRT-Connect 完全一样。三个实现细节决定成败:
边校验必须逐点重投影。edge_valid 在关节空间做线性插值,插值点不在流形上(流形是弯的),必须每个点重新投影再做碰撞检测:
def edge_valid(qa, qb, res=0.04): n = max(2, ceil(norm(qb - qa) / res)) for s in np.linspace(0, 1, n + 1): q, ok = project(qa + s * (qb - qa)) # 插值点先回流形 if not ok or not collision_free(q): return False return True这也解释了为什么约束规划比无约束规划慢一个量级:碰撞检测的每一次调用前面都挂着一次投影。
**连接判据要配合投影容差。**普通 RRT-Connect 判断两棵树接上用的是“距离小于 ”,而这里每个节点都被投影扰动过,判据太严会导致明明已经接上却认不出来。我第一版把阈值设成 ,结果是 4000 次迭代、1174 个节点、一次都没连上;放宽到 后同一个问题 283 次迭代就解出来了。这个坑值得单独记一笔。
**采样域仍然是全空间。**采样点本来就不需要在流形上——它只用来提供一个“往哪长”的方向,投影会负责把结果拉回来。
在前面那套平面双臂上跑这个规划器(起点物体在障碍下方、终点在上方,两障碍之间的缝隙是唯一通道),20 个随机种子的结果:成功率 20/20,中位耗时 0.59 s(最快 0.17 s,最慢 6.58 s),中位 335 次迭代。耗时的长尾分布是采样式规划的固有特征——它是概率完备算法,不是确定性算法。
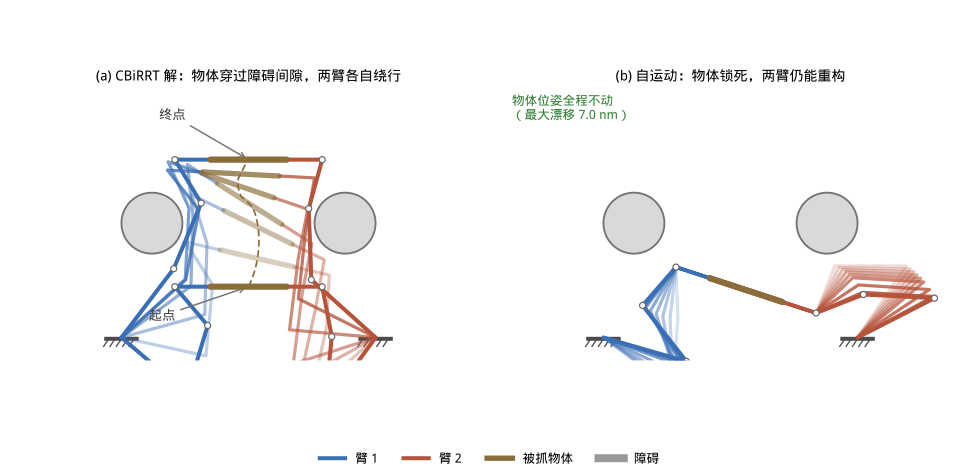 (a) 求得的解:物体从下方穿过障碍间隙到上方,两臂各自绕过障碍外侧。(b) 自运动:物体位姿完全锁死(全程漂移 7 nm)时,两臂仍能重构——这是 5 维流形比 3 维物体位姿多出来的那 2 个自由度
刚性共抓是等式约束,但真实任务的约束大多是带区间的:端一杯水要求杯口朝上(roll、pitch 必须为零),但绕竖直轴转多少无所谓;两手抬一块板允许板在手里有几毫米的相对滑动。
Task Space Regions(TSR)用一个盒子把这类约束参数化。约束由三元组 描述: 是任务参考系, 给出六个自由度各自的上下界。距离函数就是“位姿偏差被裁剪到盒子外的部分”:
投影迭代原封不动地用 代替 ——盒子内部残差为零,牛顿法自然不动它。代价是约束流形变成了带厚度的“约束集”, 不再是零测集,采样命中率也不再为零(但通常仍然极低,投影依旧是主力)。
这个表示的实用价值在于统一:刚性共抓是所有界都取零的 TSR;单臂抓取的绕轴自由是一个界放开的 TSR;“末端保持在桌面上方 10 cm 内”是位置界的 TSR。规划器只认 和 ,任务语义全部塞进 。
投影法的浪费在于“先走出去再拉回来”,靠近流形高曲率区时投影迭代次数上升、落点被甩远的概率也上升。切空间法(AtlasRRT、TangentBundleRRT)反过来:先在切空间里走,再做一次小的回缩。
在当前点 上取切空间基 ( 的零空间正交基,,SVD 顺手得到),在这个 维欧氏空间里采样方向 ,走一步再回缩:
两者的权衡很清楚:
| 投影法(CBiRRT) | 切空间法(Atlas/TB-RRT) | |
|---|---|---|
| 实现复杂度 | 低,改一个 extend |
高,要维护图集与切片边界 |
| 单步成本 | 一次牛顿迭代(5~8 步) | 一次 SVD + 一两步回缩 |
| 高曲率区 | 投影失败率上升 | 切片变小、图集变密,仍稳定 |
| 采样均匀性 | 偏向低曲率区 | 在流形上更均匀 |
| 工程现状 | OMPL、OpenRAVE 默认 | 研究成熟、工程用得少 |
对绝大多数双臂任务,投影法够用且实现成本低得多——这也是它成为事实标准的原因。切空间法的价值在流形曲率大、投影频繁失败的场景(例如带闭链的多指手内操作)。
约束流形的维数是 ,而物体位姿只有 6 维(平面 3 维)。两条 7 轴臂共抓时 :流形上还剩 2 个自由度,它们不改变物体位姿,只改变手臂的姿态。这就是上面图 (b) 展示的自运动——物体锁死在原地(7 nm 漂移),两臂仍在重构。
自运动方向由两个雅可比同时定义:既要留在流形上(),又要物体不动():
这个自由度是白送的资源,规划阶段有三个用法:远离关节限位(长距离搬运中途手臂会走到限位附近,自运动可以“倒手”而不动物体);远离奇异(提高可操作度,让后续的力控有余量);避开臂间自碰。
它还带来一个容易被忽略的后果:目标构型不唯一。给定目标物体位姿,满足它的构型是一个 维连续集合,外加多个 IK 分支。只挑一个当目标,会让双向 RRT 的目标树退化成一个点;正确做法是把目标当成集合采样——每次需要目标构型时,从这个集合里随机取一个种子做 IK。这在难题上的成功率差异往往是数量级的。
单臂规划的碰撞检测是“臂 vs 环境”;双臂多出两块,而且都不便宜:
- 臂间自碰:两臂各 个连杆, 对;加上物体与两臂、物体与环境。相邻抓取的末端连杆对要在允许碰撞矩阵(ACM)里屏蔽掉,否则它们永远“碰撞”;
- 连续碰撞:两臂相向运动时相对速度可以是单臂的两倍,离散插值的漏检风险随之翻倍。要么把插值分辨率取得足够细(我的实现取关节空间 0.04 rad),要么用扫掠体/保守推进(conservative advancement)做连续检测。
加速的通用手段:胶囊体近似连杆(点-线段距离有闭式解,比网格 BVH 快一到两个数量级)、按包围球先做粗筛、把“上一次最近的一对连杆”缓存下来做时序相干性剪枝。
RRT 输出的是锯齿状折线,不能直接执行。约束下的捷径平滑(shortcut)和单臂版本只差一点,但那一点是关键:
def shortcut(path, rounds=200): for _ in range(rounds): i, j = sorted(random.sample(range(len(path)), 2)) if j - i < 2: continue if edge_valid(path[i], path[j]): # 内部逐点重投影 path = path[:i + 1] + path[j:] return path差别就在 edge_valid 里那次重投影:捷径的两端在流形上,中间的直线插值不在,不重投影就会得到一条“看起来更短、执行时脱离闭链”的假捷径。在我的实现上,220 轮捷径把 36 个路点压到 5 个,关节空间路径长度从 6.05 rad 降到 4.40 rad(−27%),加密后 112 个构型全部无碰、最大约束残差 。
平滑后交给 TOPP-RA 做时间参数化——注意速度/加速度限制要同时加在两臂的关节上,还要考虑物体的加速度限制(端一杯水时 有上界)。最后由上一篇的物体级阻抗控制器执行,规划器留下的毫米级约束残差由内力回路吸收。
诚实地说:如果两臂都不冗余、抓取固定、IK 分支不需要切换,直接在物体位姿空间(6 维)里规划、再对每个路点求闭链 IK,就够了,而且快得多。此时约束流形恰好被物体位姿全局参数化,等价于在 里做普通规划。
需要动用流形规划的是这几种情况:两臂冗余(7 轴,流形维数大于 6,自运动是可用资源甚至必需品);长距离搬运中途必须切换 IK 分支或“倒手”;关节限位/自碰让某些物体位姿只在特定构型分支下可达(这正是本文算例的情形——物体位姿相同,有的构型能过缝、有的过不去);约束是 TSR 而非等式。
判断方法很简单:先试解耦法,把它的失败率量出来;失败集中在“IK 找不到无碰解”而不是“物体路径找不到”时,就该上流形规划。
- 闭链把可行集压成零测子流形,均匀采样命中率精确为零(实测 0/120000),这是标准 RRT 失效的根因,不是调参问题。
- 投影算子 是整套方法的支点;取最小范数解使修正垂直于流形,用 DLS 保证近奇异时不炸。 就是力学篇的相对雅可比。
- CBiRRT 只改
extend,但三个细节必须做对:投影步长上限、边校验内部重投影、连接判据配合投影容差(实测这一项就是“永远连不上”与“283 次迭代解出”的区别)。 - TSR 把等式约束推广成带界的约束集,让“杯口朝上但可绕轴转”这类任务用同一套投影代码处理。
- 流形维数 通常大于物体位姿维数,多出来的自运动是规划期可用的资源(避限位、避奇异、避自碰),并且意味着目标构型是集合而非点。
- 后处理的捷径平滑必须在插值点重投影,否则得到的是脱离闭链的假捷径。
- D. Berenson, S. Srinivasa, D. Ferguson, J. Kuffner. Manipulation Planning on Constraint Manifolds. ICRA 2009.(CBiRRT 与 TSR 的出处)
- D. Berenson, S. Srinivasa, J. Kuffner. Task Space Regions: A Framework for Pose-Constrained Manipulation Planning. IJRR, 2011.
- L. Jaillet, J. M. Porta. Path Planning under Kinematic Constraints by Rapidly Exploring Manifolds. IEEE T-RO, 2013.(AtlasRRT)
- B. Kim, T. T. Um, C. Suh, F. C. Park. Tangent Bundle RRT. IJRR, 2016.
- Z. Kingston, M. Moll, L. E. Kavraki. Sampling-Based Methods for Motion Planning with Constraints. Annual Review of Control, Robotics, and Autonomous Systems, 2018.(最好的综述,把各家方法统一到“约束流形”框架下)